EN
Wat moet u kontroleer voordat u motoronderdele vir uitvoer verpak?
2026/10/03
Verken ses sleutelkontroles vir die verpakking van motoronderdele vir uitvoer, insluitend produkbeskerming, vogbeheer, palletstabiliteit, nakoming en validering.
2026/09/19
Begin met die vervoerinstruksies vir die presiese robot en konfigurasie. Identifiseer sy toegelate vervoerposisie en bevestig watter koppelpunte vir optel, vasmaak aan ’n vervoerbasis en vasbinding tydens versending goedgekeur is. ’n Optelpunt alleen is nie bewys dat dieselfde punt vir vervoervasbinding goedgekeur is nie.
Die volgende hersieningsraamwerk help om ’n verpakkingopsomming voor te berei. Dit spesifiseer nie rigging, vasboutte, styfheidsmomente, vasbindingslasse of ’n versendingsprosedure vir ’n individuele robot nie.
Neem die robotmodel, serienommer, beheerdermodel, gemonteerde gereedskap, kabelopstelling en ander opsies op. Identifiseer die toepaslike dokumentnommer en hersiening, insluitend enige instruksies wat vir die gekonfigureerde samestelling verskaf is. ’n Handleiding vir ’n soortgelyke robot of ’n beheerder kan nie ’n ontbrekende instruksie vir die werklike manipulator vervang nie.
Byvoorbeeld, ABB se IRB 14050-handboek, hersiening S, verbind stabiliteit met die vervoerhouging en die vasmaak van die robot voor herposisionering. Dit meld ook dat opsies die posisie wat by aflewering gebruik word, kan beïnvloed. ’n Prentjie van ’n standaardrobot stel dus nie die vereiste houging vir elke konfigurasie vas nie. ABB, afdeling 2.2.5, bl. 50–51 .
Gebruik afsonderlike inskrywings in die verpakkingopsomming:
| Interfas | Vraag om op te los | Bewys wat gevra moet word |
|---|---|---|
| Optel of handmatige hantering | Hoe word dit toegelaat om hierdie konfigurasie op te tel of te dra? | Toepaslike hanteringsinstruksies en geïdentifiseerde kontak- of aanhegtingsplekke |
| Robot na vervoerbasis | Waar mag vervoerlasse in die toestel ingaan? | Vervoerspesifieke monterings- of vasvestigingsinstruksies, of vervaardiger se tegniese bevestiging |
| Volledige pakket na voertuig of houer | Hoe sal die saamgestelde versending vasgehou word? | ‘n Versendingspesifieke vasvestigingsreëling wat teenoor die pakket en logistieke toestande hersien is |
Behandel nie ‘n toeganklike arm, deksel, verbindingsstuk, kabel of eind-effektor as ‘n vasvestigingsplek sonder bewys vir daardie gebruik nie. Net soos ‘n vervaardiger-gesagverleen hanteringkontak ‘n gedefinieerde doel het; dit moet nie ‘n aanvaarde vasbindingpunt word nie.
ABB se dieselfde handleiding skei handhantering in afdeling 2.3.1 van installasie op ‘n werkbank in afdeling 2.3.2. Ons hersieningsgevolgtrekking is dat daardie instruksies nie, op hul eie, ‘n vervoersbasisontwerp of voertuigvasvestigingsreëling valideer nie. ABB, bl. 53–56 .
KUKA se Sunrise Cabinet Med-instruksies, weergawe V5, onderskei die beheerder van die LBR Med-manipulator en verwys lesers na die afsonderlike robotinstruksies. Die beheerder se eie vervoer-afdeling beskryf sy hanteringsmetodes. Hierdie gedeeltes stel nie vasgemaakte punte vir ander KUKA-robots nie. KUKA, afdelings 1.1, 3.8.3 en 6, bl. 7, 38–39 en 71 .
Vir die verpakkingopsomming, lys die manipulator, beheerder, pender, greper, kabels en los toegereedskap afsonderlik. Vra watter items saam reis, watter aparte beskerming benodig en watter verskafferinstruksies van toepassing is. Neem enige voorgestelde verandering in die gelewerde konfigurasie vir tegniese hersiening aan.
Die volgende is voorgestelde hersieningsinvoere, nie 'n vervaardiger-goedgekeurde toetsprosedure nie:
Dokumentresensie, 'n pasproef en 'n inspeksie verskaf verskillende bewyse. Geen een alleen wys prestasie gedurende 'n versending nie. Enige hanteringsproef of vervoertoets benodig 'n projekspesifieke prosedure en bekwaam resensie. Hou die goedgekeurde tekeningsrevisie, verpakkingfoto's, komponentlys, inspeksieresultate en onopgeloste uitsonderings saam.
Bevestig dit teenoor die vervaardiger se instruksies vir die presiese toestel. Indien 'n voorgestelde gebruik nie gedokumenteer is nie, moet tegniese bevestiging van die vervaardiger gesoek word voordat dit as toegelaat behandel word. Die verskil tussen ABB se hantering- en installasieseksies ondersteun die aparte resensie van elke gebruik; dit verskaf nie 'n universele vasmaaktekening nie. ABB, afdelings 2.3.1–2.3.2 .
Merk dit as onbekend. Vra konfigurasie-spesifieke inligting by die toestelvervaardiger of verantwoordelike stelselintegrator, en laat besluite wat daarvan afhang onopgelos. Dit is ’n hersieningsaanbeveling wat gebaseer is op ABB se model-spesifieke stabiliteitswaarskuwing, nie ’n metode om die massa-middelpunt uit ’n foto te beraam nie. ABB, afdeling 2.2.5 .
Pas dit eers aan die toepaslike toestelinstruksies aan; laat dan die verantwoordelike ingenieurs die nodige toetse, toestande en aanvaardingkriteria vir die werklike versending definieer. KUKA se skeiding van robot- en beheerderinstruksies illustreer hoekom ’n enkele komponenthandleiding nie die volledige pakket kan valideer nie. Hierdie artikel verskaf geen toetsgoedkeuring of vervoergoedkeuring nie. KUKA, afdelings 1.1 en 3.8.3 .
PackCube is ’n geïntegreerde nywerheidverpakkingstelselmaatskappy. Vir ’n aanvanklike verpakkingstegniese bespreking, berei die robotmodel en -konfigurasie, toerusting en verpakte afmetings en massas, gedokumenteerde vervoerhouing, toegelate vasgemaak-interfaces, afsonderlike optelinstruksies, toebehore, bestemming en vervoerwyse voor. Begin deur die Ingenieursvereistesvorm onder die Nuus-afdeling op die PackCube-tuisbladsy te gebruik. Gebruik die vorm vir aanvanklike kontak; robotspesifieke inligting en tegniese dokumente kan tydens opvolgbesprekings bespreek word.
2026/10/03
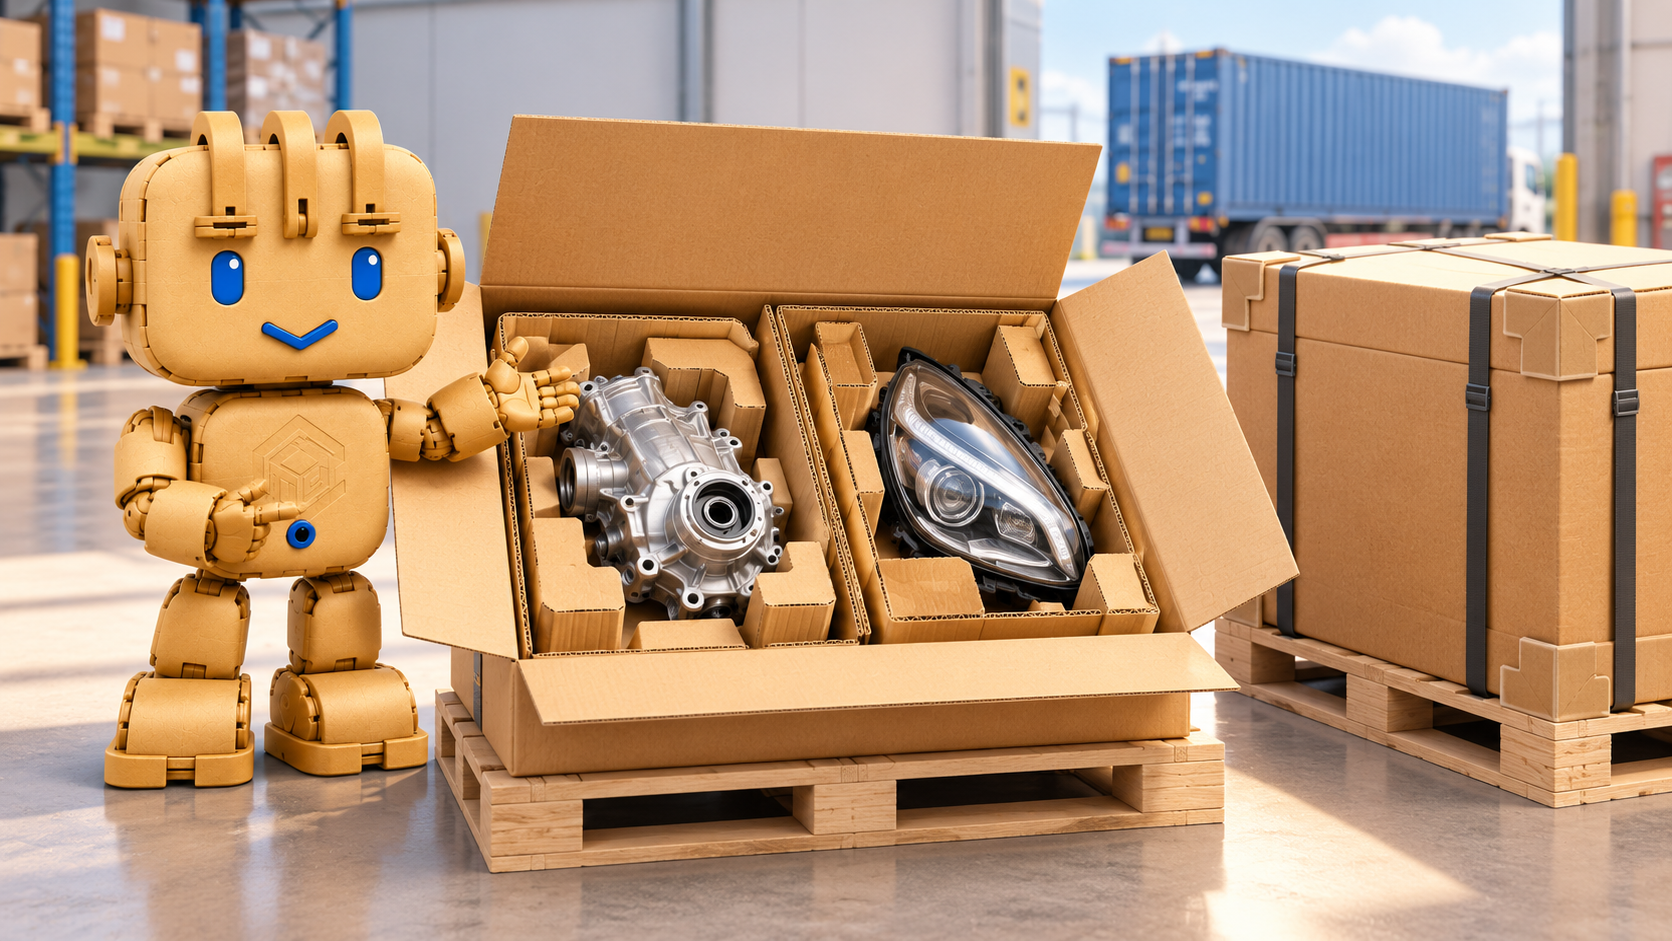
Verken ses sleutelkontroles vir die verpakking van motoronderdele vir uitvoer, insluitend produkbeskerming, vogbeheer, palletstabiliteit, nakoming en validering.
2026/10/02
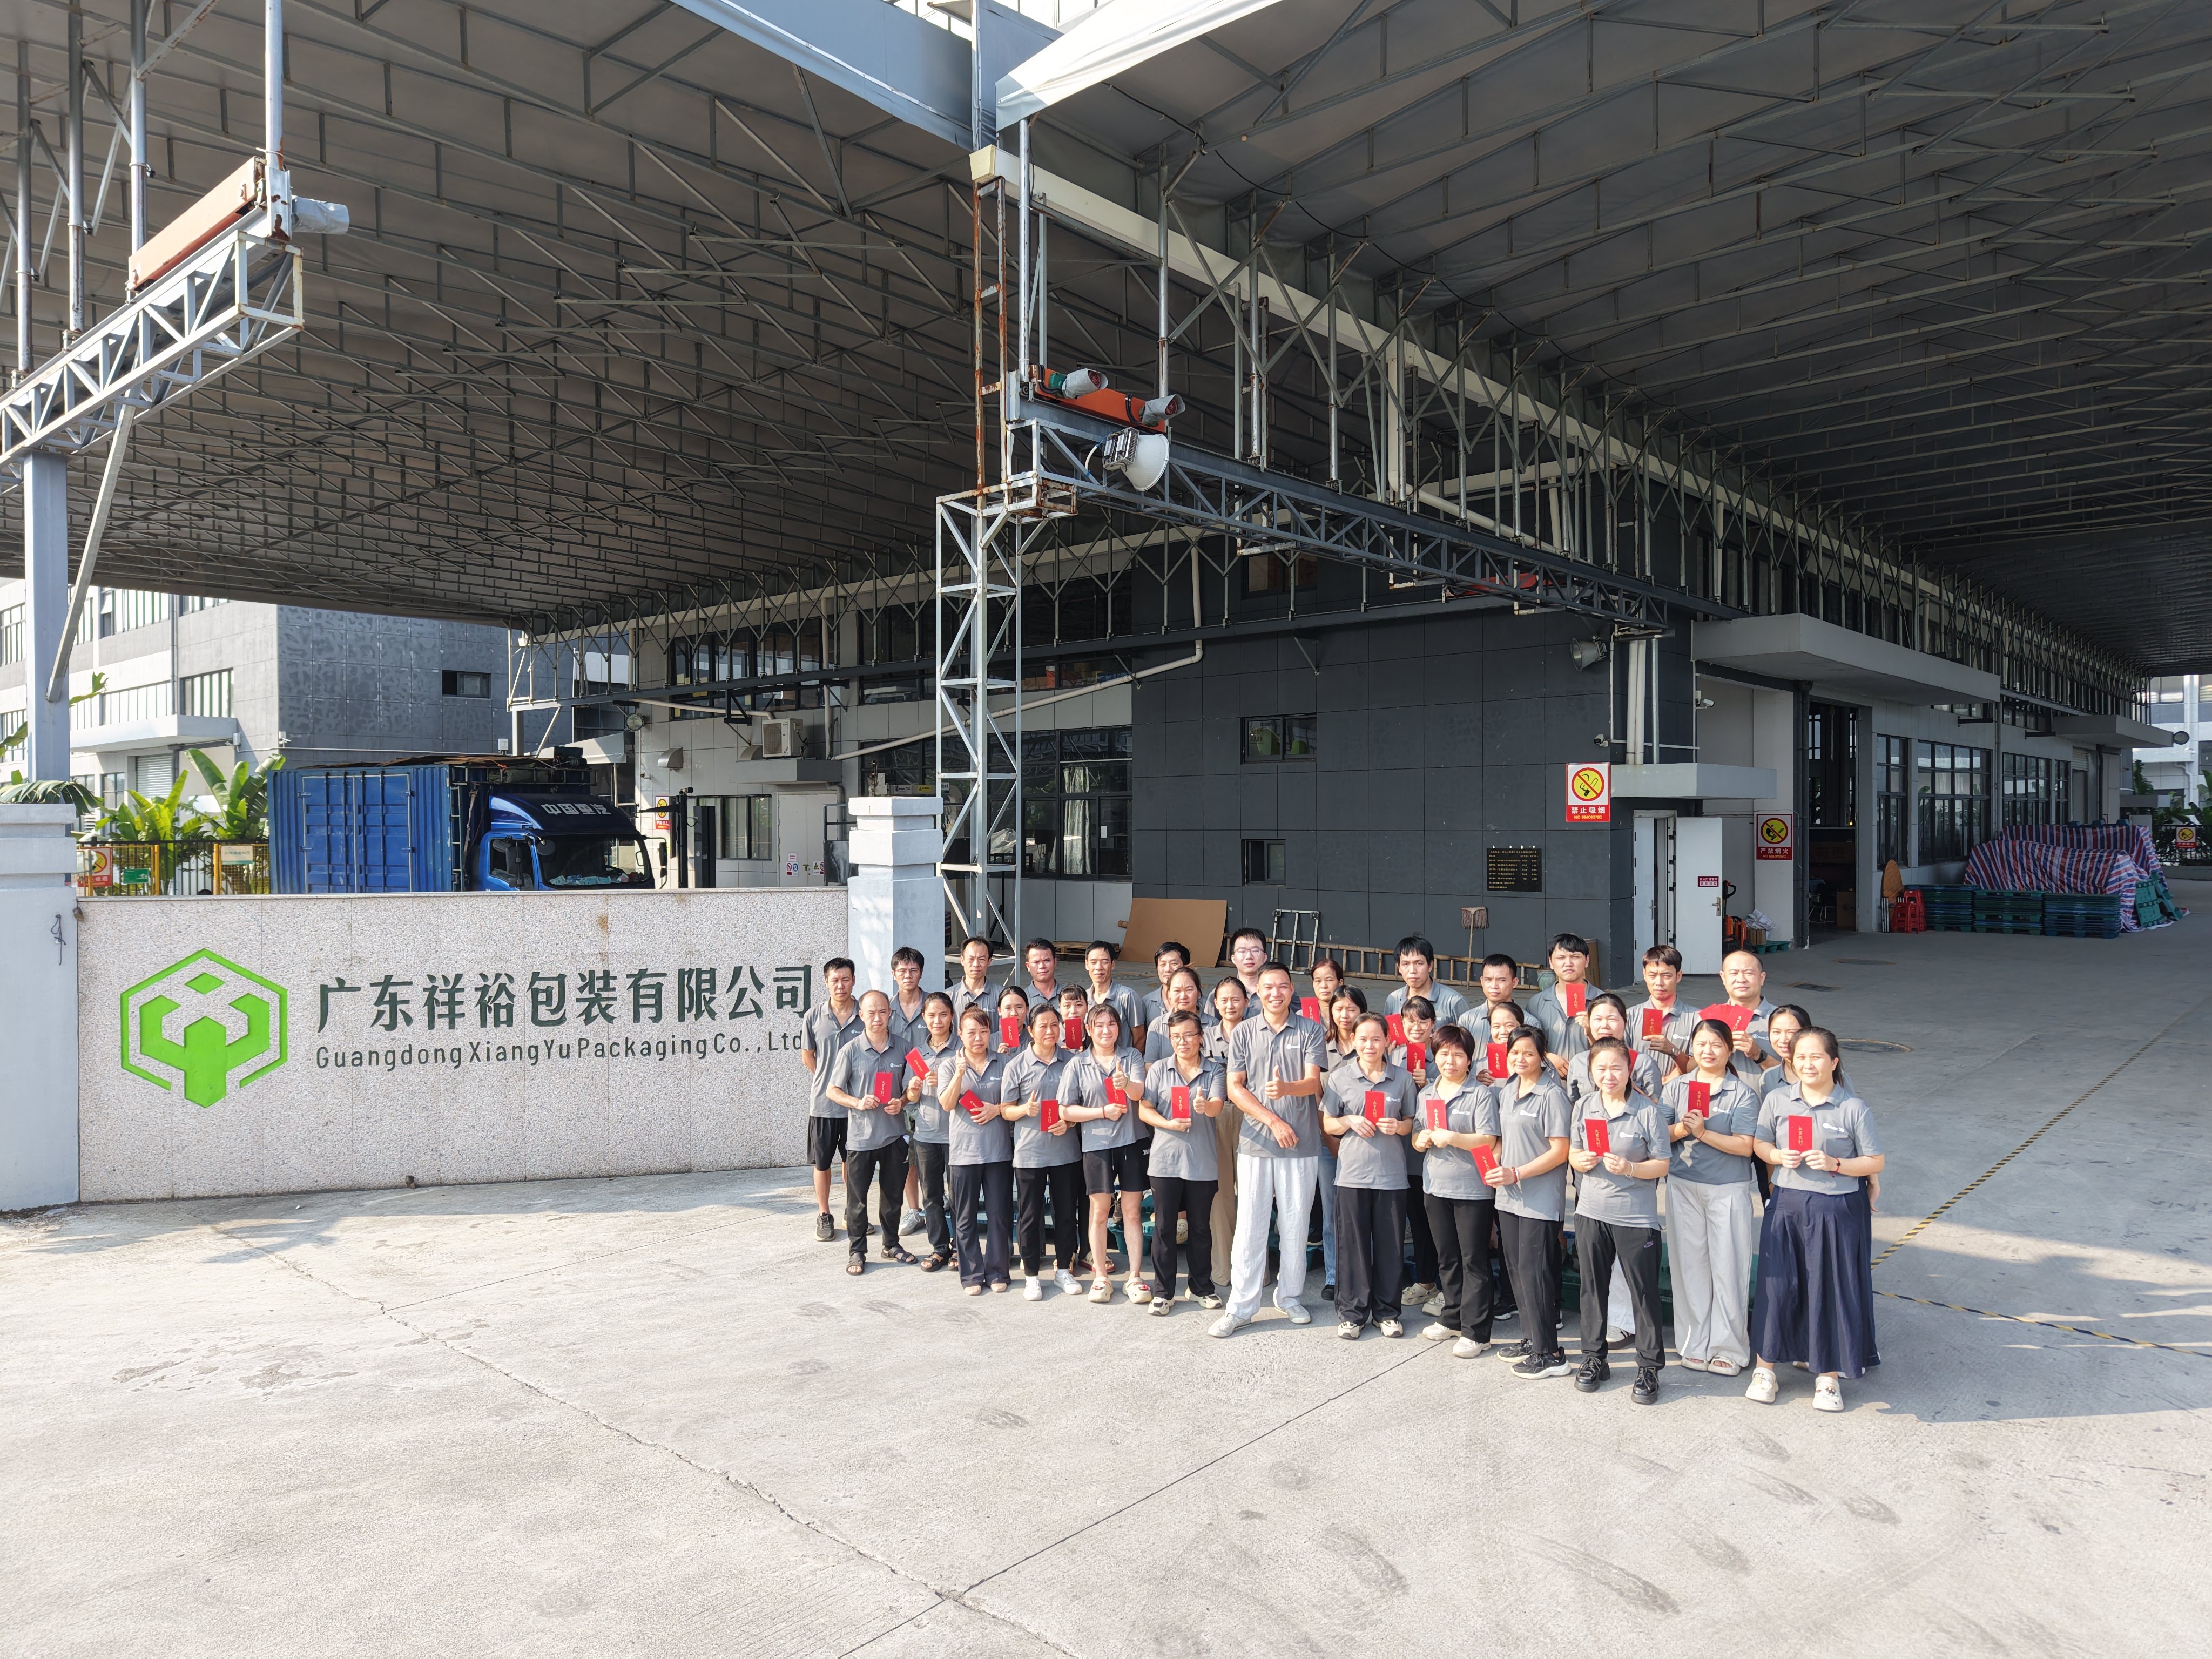
Guangdong Xiangyu-verpakking vier die Midherfsfees met ’n spanfoto en feesmaal, waardeur seisoenale plesier gedeel word en spanverbindings versterk word.
2026/09/30
Berei produk-, metings-, roete-, hantering-, beskermings- en hoeveelheidsinligting voor 'n bespreking oor die ontwerp van industriële verpakking voor.
2026/09/28
Oorweeg die toerustingkonfigurasie, hanteringskoppelvlakke, vervoerbasisinligting en werfvoorwaardes voordat swaar masjinerie gelaai of ontlaai word.
2026/09/22
Berei die uitrusting se sensitiwiteit, versendingstoestande en aanvaardingkriteria voor oordrag van vibrasiebeskerming vir presisie-uitrusting.