EN
คุณควรตรวจสอบอะไรก่อนบรรจุชิ้นส่วนยานยนต์เพื่อการส่งออก
2026/10/03
สำรวจการตรวจสอบหกข้อสำคัญสำหรับการบรรจุชิ้นส่วนยานยนต์เพื่อการส่งออก ซึ่งรวมถึงการป้องกันผลิตภัณฑ์ การควบคุมความชื้น ความมั่นคงของพาเลท ความสอดคล้องตามข้อกำหนด และการรับรอง
2026/09/19
เริ่มต้นด้วยคำแนะนำการขนส่งสำหรับหุ่นยนต์และโครงสร้างเฉพาะที่ใช้งานจริง ระบุตำแหน่งที่ได้รับอนุญาตสำหรับการขนส่ง และยืนยันว่าอินเทอร์เฟซใดบ้างที่ได้รับอนุมัติให้ใช้ในการยก ยึดกับฐานขนส่ง และยึดตรึงระหว่างการจัดส่ง จุดยกเพียงอย่างเดียวไม่ถือเป็นหลักฐานว่าจุดนั้นได้รับการรับรองสำหรับการยึดตรึงระหว่างการขนส่ง
กรอบการทบทวนต่อไปนี้ช่วยเตรียมเอกสารข้อกำหนดสำหรับบรรจุภัณฑ์ แต่ไม่ได้ระบุรายละเอียดเกี่ยวกับวิธีผูกยึด วัสดุยึด แรงบิดที่ใช้ในการขัน แรงยึดตรึงที่ต้องใช้ หรือขั้นตอนการจัดส่งสำหรับหุ่นยนต์แต่ละตัว
บันทึกแบบจำลองของหุ่นยนต์ เลขที่ลำดับ แบบจำลองของคอนโทรลเลอร์ อุปกรณ์เสริมที่ติดตั้งมา ลักษณะการจัดวางสายเคเบิล และตัวเลือกอื่น ๆ ระบุเลขหมายของเอกสารที่เกี่ยวข้องพร้อมฉบับปรับปรุง รวมถึงคำแนะนำใด ๆ ที่จัดให้สำหรับชุดประกอบที่ติดตั้งแล้ว คู่มือสำหรับหุ่นยนต์หรือคอนโทรลเลอร์รุ่นที่คล้ายกันไม่สามารถแทนที่คำแนะนำที่ขาดหายไปสำหรับแขนกลจริงได้
ตัวอย่างเช่น คู่มือ IRB 14050 ฉบับปรับปรุงครั้งที่ S ของ ABB เชื่อมโยงความมั่นคงกับท่าทางการขนส่ง และการยึดหุ่นยนต์ให้มั่นคงก่อนเปลี่ยนตำแหน่ง นอกจากนี้ยังระบุว่า ตัวเลือกเสริมอาจส่งผลต่อท่าทางที่ใช้ในการจัดส่ง ดังนั้นภาพถ่ายของหุ่นยนต์แบบมาตรฐานจึงไม่สามารถบ่งชี้ท่าทางที่จำเป็นสำหรับทุกการจัดวางได้ ABB หมวด 2.2.5 หน้า 50–51 .
ใช้รายการแยกต่างหากในเอกสารคำอธิบายบรรจุภัณฑ์:
| อินเทอร์เฟซ | คำถามที่ต้องหาคำตอบ | หลักฐานที่ต้องร้องขอ |
|---|---|---|
| การยกหรือการจัดการด้วยมือ | การจัดวางรูปแบบนี้ได้รับอนุญาตให้ยกหรือเคลื่อนย้ายด้วยวิธีใด | คำแนะนำเกี่ยวกับการจัดการที่เกี่ยวข้อง รวมถึงตำแหน่งที่ระบุไว้สำหรับการสัมผัสหรือยึดติด |
| หุ่นยนต์กับฐานขนส่ง | แรงโหลดขณะขนส่งสามารถเข้าสู่อุปกรณ์ได้ที่ตำแหน่งใดบ้าง | คำแนะนำเฉพาะสำหรับการยึดติดหรือตรึงระหว่างการขนส่ง หรือการยืนยันทางเทคนิคจากผู้ผลิต |
| ชุดอุปกรณ์ที่สมบูรณ์สำหรับการขนส่งไปยังยานพาหนะหรือตู้คอนเทนเนอร์ | จะยึดสินค้าที่ประกอบเสร็จแล้วระหว่างการขนส่งอย่างไร | การจัดวางระบบยึดสินค้าเฉพาะสำหรับแต่ละการจัดส่ง ซึ่งได้รับการตรวจสอบโดยพิจารณาจากลักษณะของบรรจุภัณฑ์และเงื่อนไขด้านโลจิสติกส์ |
ห้ามใช้แขน ฝาครอบ ขั้วต่อ สายเคเบิล หรืออุปกรณ์ปลายทางที่สามารถเข้าถึงได้เป็นจุดยึดโดยไม่มีหลักฐานสนับสนุนการใช้งานดังกล่าวอย่างชัดเจน ในทำนองเดียวกัน จุดสัมผัสที่ผู้ผลิตกำหนดให้ใช้ในการจัดการมีวัตถุประสงค์เฉพาะ และไม่ควรนำมาใช้เป็นจุดยึดเชือกหรือสายรัดโดยปริยาย
คู่มือฉบับเดียวกันของ ABB แยกการจัดการด้วยมือไว้ในหมวดหมู่ 2.3.1 และการติดตั้งบนโต๊ะทำงานไว้ในหมวดหมู่ 2.3.2 ผลการตรวจสอบของเราสรุปว่า คำแนะนำเหล่านั้นไม่เพียงพอที่จะยืนยันการออกแบบฐานสำหรับการขนส่ง หรือระบบยึดสินค้าบนยานพาหนะด้วยตนเอง ABB หน้า 53–56 .
คู่มือการใช้งาน Sunrise Cabinet Med ของคูก้า เวอร์ชัน V5 แยกความแตกต่างระหว่างคอนโทรลเลอร์กับแขนหุ่นยนต์ LBR Med และแนะนำให้ผู้อ่านศึกษาคู่มือหุ่นยนต์แยกต่างหาก ส่วนที่เกี่ยวกับการขนส่งของคอนโทรลเลอร์เองอธิบายวิธีการจัดการเฉพาะของมัน ข้อความเหล่านี้ไม่ได้กำหนดจุดยึดสำหรับหุ่นยนต์คูก้ารุ่นอื่น คูก้า หมวด 1.1, 3.8.3 และ 6 หน้า 7, 38–39 และ 71 .
สำหรับคำอธิบายการบรรจุภัณฑ์ ให้ระบุรายการแยกต่างหาก ได้แก่ แขนหุ่นยนต์ คอนโทรลเลอร์ แท็บเล็ตควบคุม (pendant) อุปกรณ์จับ (gripper) สายเคเบิล และอุปกรณ์เสริมแบบหลวม ๆ สอบถามว่าชิ้นส่วนใดเดินทางร่วมกัน ชิ้นส่วนใดจำเป็นต้องมีการป้องกันแยกต่างหาก และคู่มือการจัดส่งของผู้ผลิตรายใดที่ใช้บังคับ บันทึกการเปลี่ยนแปลงที่เสนอต่อการจัดวางแบบส่งมอบจริง เพื่อตรวจสอบทางเทคนิค
สิ่งต่อไปนี้เป็นข้อมูลนำเข้าสำหรับการทบทวนที่เสนอไว้ ไม่ใช่ขั้นตอนการทดสอบที่ผู้ผลิตรับรอง
การทบทวนเอกสาร การตรวจสอบความเหมาะสม และการตรวจเช็กให้หลักฐานคนละประเภทกัน ไม่มีวิธีใดวิธีหนึ่งเพียงอย่างเดียวที่สามารถแสดงประสิทธิภาพได้ตลอดทั้งกระบวนการจัดส่ง การทดลองจัดการหรือการทดสอบการขนส่งใด ๆ จำเป็นต้องมีขั้นตอนเฉพาะโครงการและการทบทวนโดยผู้มีความเชี่ยวชาญ โปรดจัดเก็บภาพวาดเวอร์ชันที่ได้รับการอนุมัติ ภาพถ่ายบรรจุภัณฑ์ รายการส่วนประกอบ ผลการตรวจสอบ และข้อผิดพลาดที่ยังไม่ได้แก้ไขไว้ด้วยกัน
ยืนยันจุดเหล่านั้นเทียบกับคำแนะนำของผู้ผลิตสำหรับอุปกรณ์ที่ใช้งานจริง หากการใช้งานที่เสนอไม่มีการระบุไว้ในเอกสาร ให้ขอการยืนยันทางเทคนิคจากผู้ผลิตก่อนถือว่าการใช้งานนั้นได้รับอนุญาต การแยกส่วนการจัดการกับส่วนการติดตั้งของ ABB ช่วยให้สามารถทบทวนแต่ละการใช้งานแยกจากกันได้ แต่ไม่ได้หมายความว่าจะมีภาพวาดจุดยึดที่ใช้ได้ทั่วไป ABB, ส่วน 2.3.1–2.3.2 .
ระบุว่าเป็นข้อมูลที่ไม่ทราบค่า ขอข้อมูลเฉพาะรุ่นจากผู้ผลิตอุปกรณ์หรือผู้รวมระบบซึ่งรับผิดชอบ และเว้นการตัดสินใจที่ขึ้นอยู่กับข้อมูลดังกล่าวไว้ก่อน คำแนะนำในการทบทวนนี้เกิดจากคำเตือนเรื่องความมั่นคงเฉพาะรุ่นของ ABB ไม่ใช่วิธีการประมาณจุดศูนย์กลางมวลจากรูปถ่าย ABB, ส่วน 2.2.5 .
เริ่มจากการจับคู่กับคู่มือการติดตั้งอุปกรณ์ที่เกี่ยวข้องก่อน จากนั้นให้วิศวกรผู้รับผิดชอบกำหนดการตรวจสอบที่จำเป็น เงื่อนไขการทดสอบ และเกณฑ์การยอมรับสำหรับการจัดส่งจริง การแยกคู่มือหุ่นยนต์และคู่มือคอนโทรลเลอร์ของ KUKA แสดงให้เห็นว่าทำไมคู่มือสำหรับชิ้นส่วนเดียวจึงไม่สามารถยืนยันความสมบูรณ์ของชุดอุปกรณ์ทั้งหมดได้ บทความนี้ไม่ให้ผลการทดสอบที่ผ่านเกณฑ์หรือการรับรองสำหรับการขนส่ง KUKA, ส่วน 1.1 และ 3.8.3 .
แพคคิวบ์ เป็นบริษัทผู้ให้บริการระบบบรรจุภัณฑ์อุตสาหกรรมแบบบูรณาการ สำหรับการหารือเบื้องต้นด้านวิศวกรรมการบรรจุภัณฑ์ โปรดเตรียมข้อมูลดังนี้: แบบจำลองและโครงสร้างของหุ่นยนต์ อุปกรณ์และขนาดรวมรวมถึงมวลของสินค้าที่บรรจุแล้ว ท่าทางในการขนส่งที่ระบุไว้ในเอกสาร จุดเชื่อมต่อที่ใช้สำหรับยึดตรึงสินค้าที่ได้รับอนุญาต คำแนะนำแยกสำหรับการยกสินค้า อุปกรณ์เสริม ปลายทาง และวิธีการขนส่ง หน้าแรกของแพคคิวบ์ โปรดใช้แบบฟอร์มนี้เพื่อติดต่อครั้งแรก ข้อมูลเฉพาะเกี่ยวกับหุ่นยนต์และเอกสารทางเทคนิคสามารถหารือเพิ่มเติมได้ในการติดต่อครั้งถัดไป
2026/10/03
สำรวจการตรวจสอบหกข้อสำคัญสำหรับการบรรจุชิ้นส่วนยานยนต์เพื่อการส่งออก ซึ่งรวมถึงการป้องกันผลิตภัณฑ์ การควบคุมความชื้น ความมั่นคงของพาเลท ความสอดคล้องตามข้อกำหนด และการรับรอง
2026/10/02
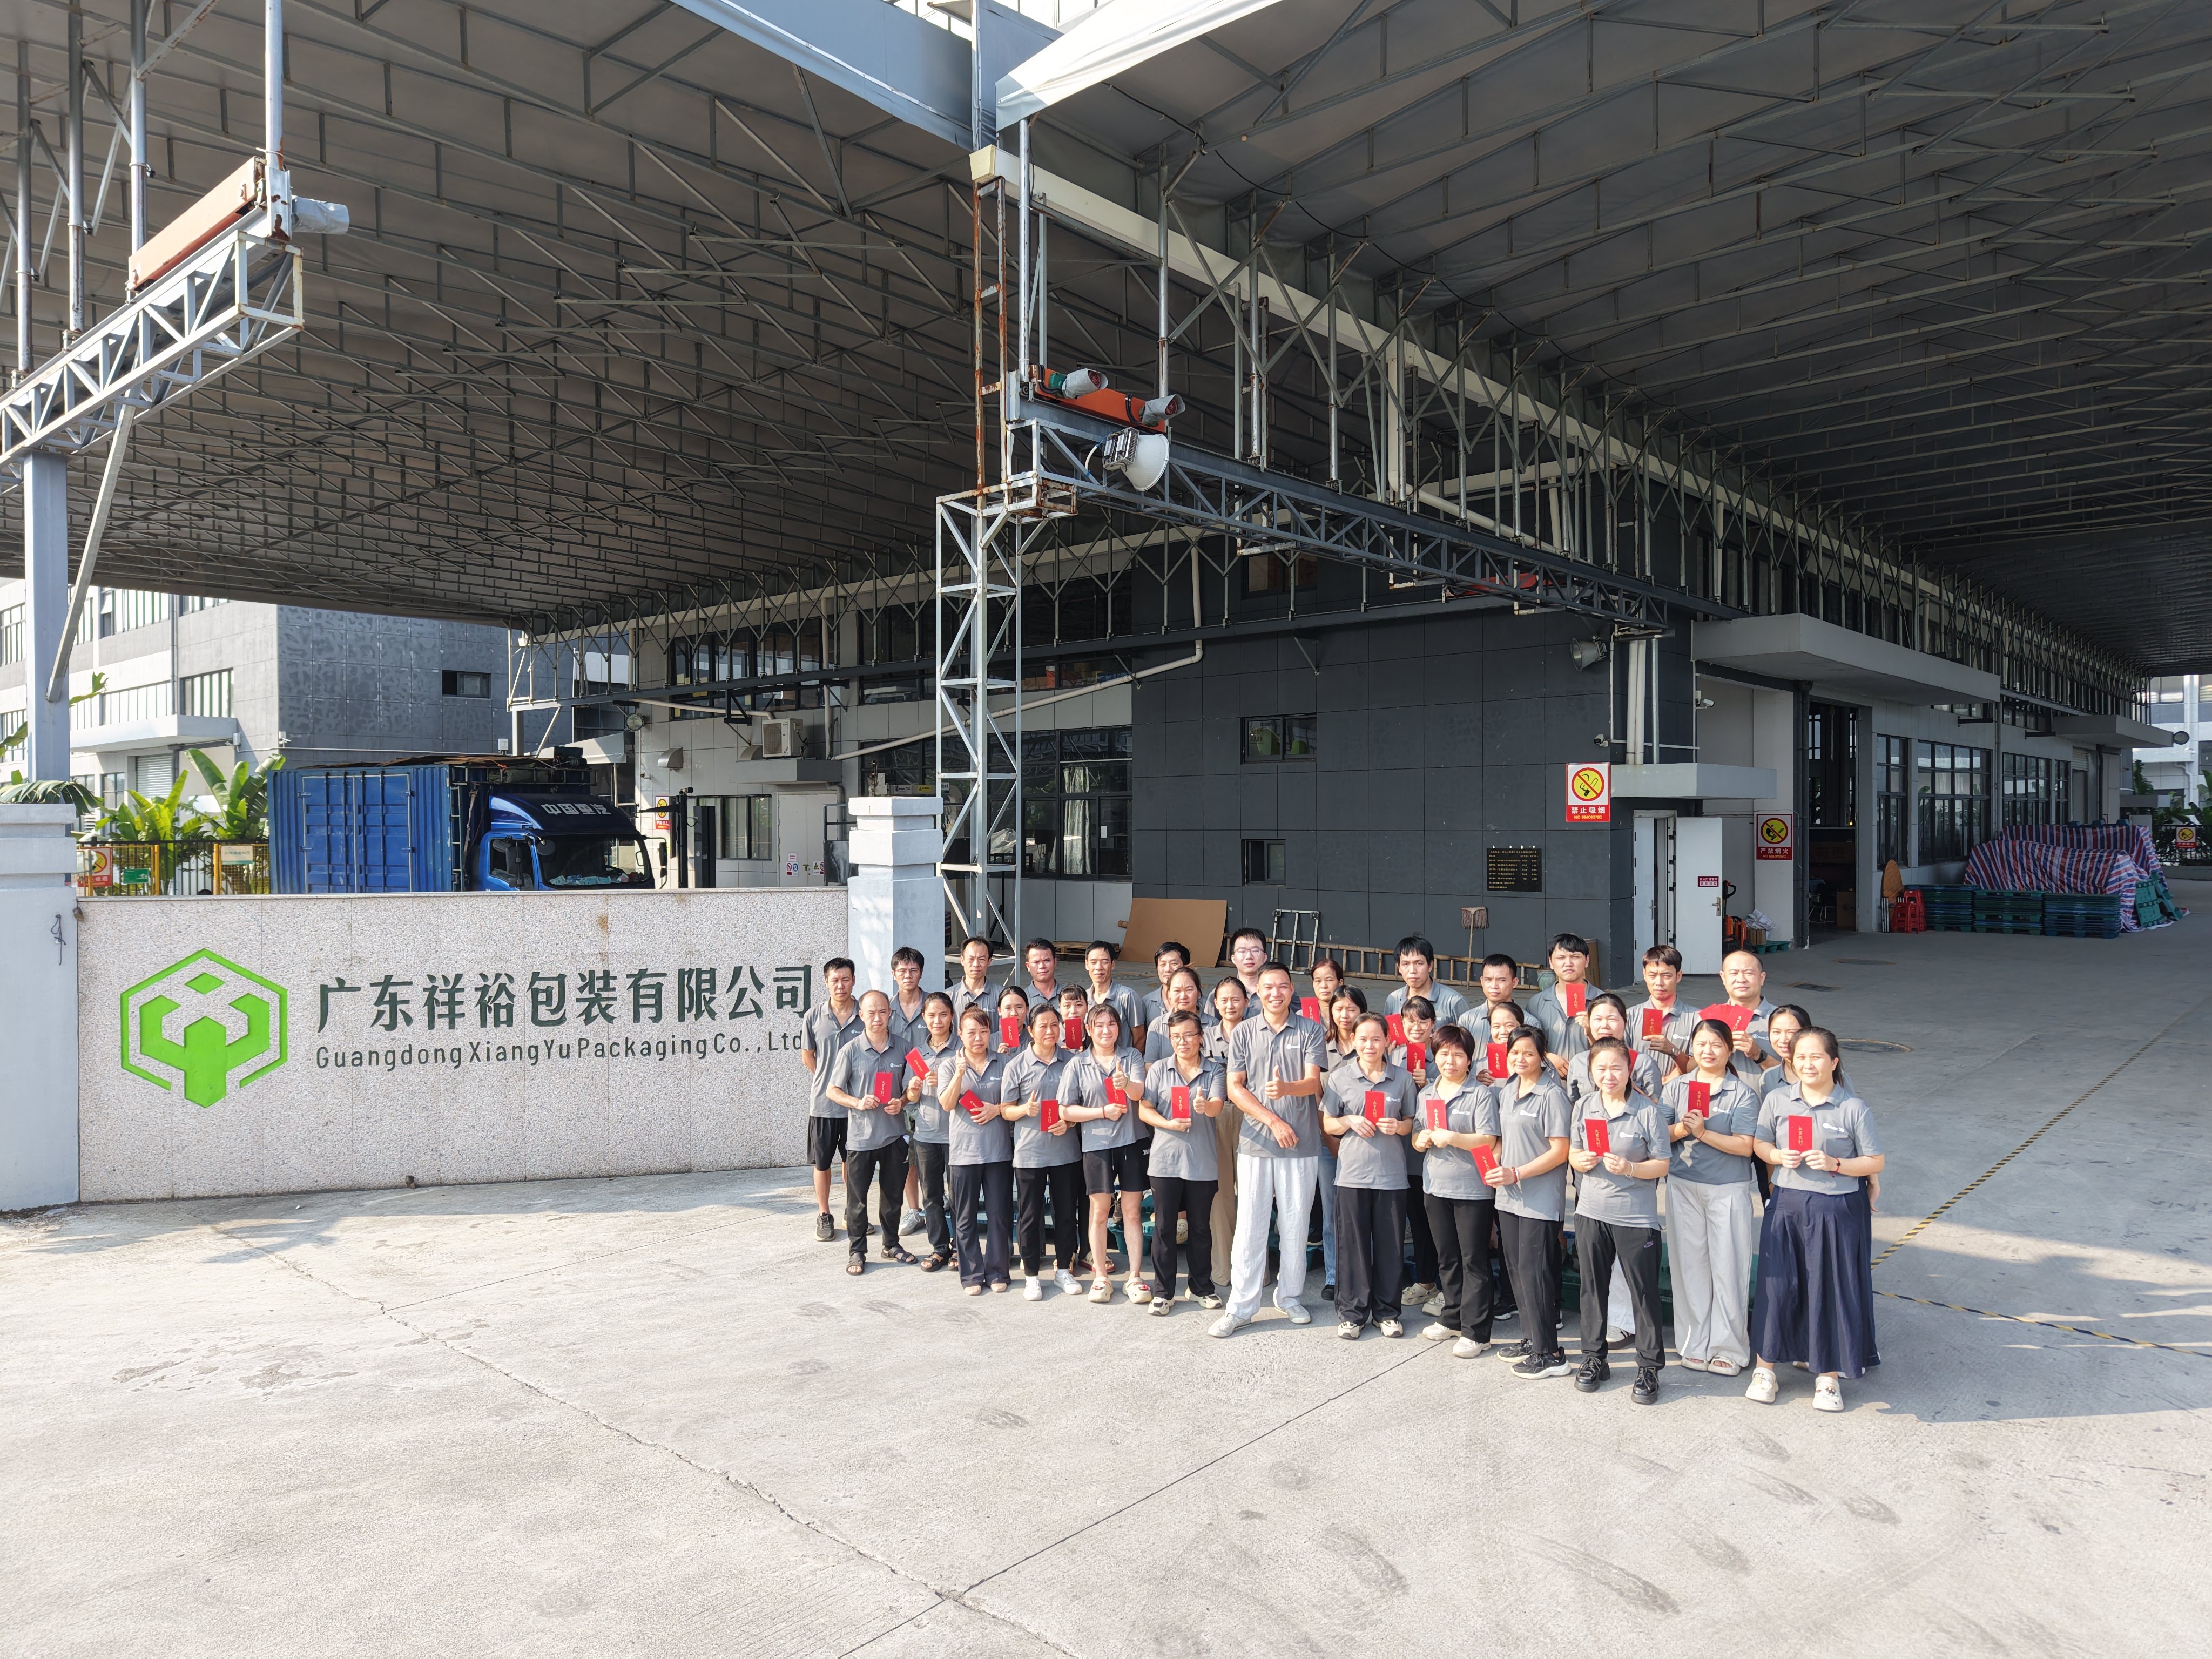
ซิ่งหยู่ แพคเกจจิ้ง มณฑลกว่างตง ฉลองเทศกาลกลางฤดูใบไม้ร่วงด้วยภาพถ่ายหมู่ของทีมงานและอาหารฉลองอย่างเป็นทางการ พร้อมแบ่งปันความสุขตามฤดูกาลและเสริมสร้างความผูกพันภายในทีม
2026/09/30
เตรียมข้อมูลเกี่ยวกับผลิตภัณฑ์ ขนาด เส้นทางการขนส่ง วิธีการจัดการ การป้องกัน และปริมาณ ก่อนเข้าร่วมการอภิปรายเกี่ยวกับการออกแบบบรรจุภัณฑ์อุตสาหกรรม
2026/09/28
ทบทวนการจัดวางอุปกรณ์ จุดเชื่อมต่อสำหรับการจัดการ ข้อมูลเกี่ยวกับฐานขนส่ง และสภาพพื้นที่ก่อนการโหลดหรือปลดโหลดเครื่องจักรหนัก
2026/09/22
จัดเตรียมข้อมูลความไวของอุปกรณ์ สภาพการจัดส่ง และเกณฑ์การรับรองก่อนทบทวนการป้องกันการสั่นสะเทือนสำหรับอุปกรณ์ความแม่นยำ