Rozpocznij od instrukcji transportowych dotyczących konkretnego robota i jego konfiguracji. Określ dozwoloną pozycję transportową oraz potwierdź, które interfejsy są zatwierdzone do podnoszenia, montażu na podstawie transportowej oraz zabezpieczania podczas przewozu. Obecność punktu podnoszenia nie oznacza automatycznie, że ten sam punkt jest zatwierdzony do zabezpieczania podczas transportu.
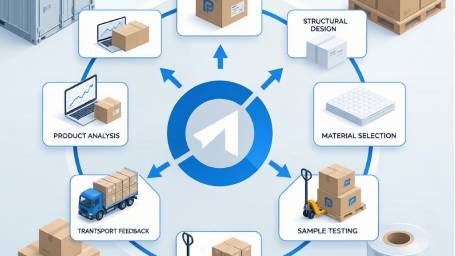
Poniższy schemat przeglądu pomaga przygotować specyfikację opakowania. Nie określa on jednak metod mocowania, elementów zaciskowych, momentów dokręcania, obciążeń zabezpieczających ani procedury wysyłki dla konkretnego robota.
1. Dopasuj instrukcje do sprzętu
Zapisz model robota, numer seryjny, model sterownika, zamontowane narzędzia, układ kabli oraz inne opcje. Zidentyfikuj odpowiedni numer dokumentu i jego wersję, w tym wszelkie instrukcje dostarczone dla skonfigurowanej zestawu. Instrukcja obsługi podobnego robota lub sterownika nie może zastąpić brakującej instrukcji dla rzeczywistego manipulatora.
Na przykład podręcznik ABB do modelu IRB 14050, wydanie S, łączy stabilność z pozycją transportową oraz zabezpieczeniem robota przed jego przemieszczeniem. Zaznacza również, że opcje mogą wpływać na pozycję stosowaną przy dostawie. Zdjęcie standardowego robota nie określa więc wymaganej pozycji dla każdej konfiguracji. ABB, rozdział 2.2.5, strony 50–51 .
2. Rejestruj każdy interfejs zgodnie z jego przeznaczeniem
Używaj osobnych pozycji w instrukcji opakowania:
| Interfejs |
Pytanie do wyjaśnienia |
Dane do żądania |
| Podnoszenie lub ręczne przenoszenie |
W jaki sposób dopuszczalne jest podnoszenie lub przenoszenie tej konfiguracji? |
Stosowne instrukcje obsługi oraz wskazane miejsca kontaktu lub mocowania |
| Robot do podstawy transportowej |
Gdzie obciążenia transportowe mogą oddziaływać na urządzenie? |
Instrukcje montażu lub zabezpieczenia specyficzne dla transportu albo potwierdzenie techniczne producenta |
| Kompletny zestaw do pojazdu lub kontenera |
W jaki sposób zmontowana przesyłka będzie zabezpieczona? |
Zestaw zabezpieczeń dostosowany do konkretnej przesyłki i sprawdzony pod kątem warunków pakowania oraz logistyki |
Nie traktuj łatwo dostępnego ramienia, pokrywy, łącznika, kabla ani końcówki roboczej jako punktu zabezpieczenia bez dowodów potwierdzających takie zastosowanie. Podobnie punkt kontaktowy do obsługi zatwierdzony przez producenta ma określone przeznaczenie i nie powinien być domyślnie traktowany jako punkt zaczepienia.
W tej samej instrukcji ABB obsługa ręczna jest opisana w rozdziale 2.3.1, a montaż na stole warsztatowym – w rozdziale 2.3.2. Nasza ocena prowadzi do wniosku, że te instrukcje same w sobie nie stanowią uzasadnienia projektu podstawy transportowej ani układu zabezpieczenia w pojeździe. ABB, s. 53–56 .
3. Przegląd kontrolera i akcesoriów osobno
Instrukcje do szafy sterowniczej Sunrise Cabinet Med firmy KUKA, wersja V5, rozróżniają sterownik od manipulatora LBR Med i kierują czytelników do osobnych instrukcji robota. Własny rozdział szafy sterowniczej poświęcony transportowi opisuje metody jej obsługi. Te fragmenty nie określają punktów zabezpieczenia dla innych robotów KUKA. KUKA, rozdziały 1.1, 3.8.3 i 6, strony 7, 38–39 oraz 71 .
W skrócie dotyczącym opakowania wymień osobno manipulator, sterownik, pendanta, chwytak, przewody oraz luźne akcesoria. Zapytaj, które elementy podróżują razem, które wymagają osobnego zabezpieczenia oraz do których zastosować instrukcje dostawcy. Zanotuj wszelkie zaproponowane zmiany konfiguracji dostarczanej do przeglądu technicznego.
4. Określ dowody wymagane przed wysyłką
Poniższe są zaproponowanymi danymi wejściowymi do przeglądu, a nie zatwierdzoną przez producenta procedurą testową:
- Rekordy konfiguracji i masy, rozróżniające masę sprzętu od całkowitej masy zapakowanego zestawu.
- Dane dotyczące środka ciężkości rzeczywistej konfiguracji transportowej, wraz ze źródłem tych danych oraz nieustalonymi niepewnościami.
- Rysunek identyfikujący podstawę transportową, punkty zabezpieczenia, obszary chronione oraz dostęp do obsługi.
- Trasa, środki transportu i zaplanowane warunki obsługi.
- Zgodna metoda weryfikacji oraz kryteria akceptacji, przy wyznaczeniu osoby odpowiedzialnej za przegląd.
Przegląd dokumentów, sprawdzenie dopasowania oraz inspekcja dostarczają różnych dowodów. Żaden z nich sam w sobie nie potwierdza prawidłowego działania przez cały czas przewozu. Każde badanie obsługi lub test transportowy wymaga procedury specyficznej dla danego projektu oraz kompetentnego przeglądu. Zachowaj razem zatwierdzoną wersję rysunku, zdjęcia opakowań, listę komponentów, wyniki inspekcji oraz nierozwiązane wyjątki.
Często zadawane pytania
Kto potwierdza punkty zabezpieczenia robota podczas transportu?
Potwierdź je zgodnie z instrukcjami producenta dotyczącymi konkretnego sprzętu. Jeśli zaproponowane zastosowanie nie jest udokumentowane, uzyskaj przed jego uznaniem potwierdzenie techniczne od producenta. Różnica między sekcjami ABB dotyczącymi obsługi i instalacji ułatwia osobne przeanalizowanie każdego zastosowania; nie stanowi jednak uniwersalnego rysunku zabezpieczenia. ABB, punkty 2.3.1–2.3.2 .
Co zrobić, jeśli środek ciężkości jest nieznany?
Oznacz jako nieznane. Zażądaj informacji dotyczących konfiguracji od producenta sprzętu lub odpowiedniego integratora systemów i pozostaw decyzje zależne od tych informacji nierozstrzygnięte. Jest to zalecenie przeglądu oparte na ostrzeżeniu ABB dotyczące stabilności modelu, a nie metoda szacowania środka ciężkości na podstawie zdjęcia. ABB, punkt 2.2.5 .
W jaki sposób zweryfikować zaproponowany układ zabezpieczenia?
Najpierw dopasuj go do stosownych instrukcji obsługi sprzętu; następnie inżynierowie odpowiedzialni powinni określić niezbędne kontrole, warunki testów oraz kryteria akceptacji dla rzeczywistej przesyłki. Oddzielenie przez KUKA instrukcji robota od instrukcji sterownika ilustruje, dlaczego jedna instrukcja dotycząca pojedynczego komponentu nie może potwierdzić poprawności całego zestawu. Niniejszy artykuł nie zawiera informacji o pozytywnym wyniku testów ani zatwierdzeniu transportu. KUKA, punkty 1.1 i 3.8.3 .
Omów swoje wymagania dotyczące transportu robota
PackCube to zintegrowana firma dostarczająca systemy przemysłowego opakowania. Aby rozpocząć wstępne konsultacje inżynierskie dotyczące opakowania, przygotuj model robota i jego konfigurację, dane techniczne urządzeń oraz wymiary i masy opakowanych elementów, udokumentowaną pozycję transportową, dozwolone interfejsy mocowania, osobne instrukcje podnoszenia, akcesoria, odbiorcę oraz sposób transportu. Rozpocznij od formularza Wymagania inżynierskie, znajdującego się poniżej sekcji Aktualności na Stronie głównej PackCube . Użyj tego formularza do pierwszego kontaktu; informacje specyficzne dla danego robota oraz dokumenty techniczne można omówić w kolejnych etapach współpracy.
 EN