EN
Hva bør du sjekke før emballasje av bilkomponenter til eksport?
2026/10/03
Utforsk seks viktige sjekker for emballasje av bilkomponenter til eksport, inkludert produktskytt, fuktkontroll, pallstabilitet, etterlevelse og validering.
2026/09/19
Start med transportinstruksjonene for nøyaktig robot og konfigurasjon. Identifiser den tillatte transportposisjonen og bekreft hvilke grensesnitt som er godkjent for løfting, festing til en transportbase og sikring under frakt. Et løftepunkt alene er ikke et bevis på at samme punkt er godkjent for transportfesting.
Følgende vurderingsrammeverk hjelper deg med å utarbeide en emballasjeoversikt. Det spesifiserer ikke rigging, festemidler, tilspenningsmoment, festelaster eller en fraktsprosedyre for en enkelt robot.
Registrer robotmodellen, serienummeret, kontrollenhetens modell, montert verktøy, kabelføring og andre valgmuligheter. Identifiser det gjeldende dokumentnummeret og revisjonsnummeret, inkludert eventuelle instruksjoner som er levert for den konfigurerte sammenstillingen. En håndbok for en lignende robot eller en kontrollenhet kan ikke erstatte manglende instruksjoner for den faktiske manipulatoren.
For eksempel knytter ABBs håndbok for IRB 14050, revisjon S, stabilitet til transportstilling og sikring av roboten før omposisjonering. Den påpeker også at valgmuligheter kan påvirke posisjonen ved levering. Et bilde av en standardrobot etablerer derfor ikke den nødvendige stillingen for hver konfigurasjon. ABB, avsnitt 2.2.5, side 50–51 .
Bruk separate oppføringer i emballasjeinstruksjonen:
| Grensesnitt | Spørsmål som må avklares | Bevis som skal forespørres |
|---|---|---|
| Løfting eller manuell håndtering | Hvordan er denne konfigurasjonen tillatt å løftes eller bæres? | Gyldige håndteringsinstruksjoner samt identifiserte kontaktpunkter eller festepunkter |
| Robot til transportbase | Hvor kan transportlaster overføres til utstyret? | Montasje- eller fastspenningsinstruksjoner spesifikt for transport, eller teknisk bekreftelse fra produsenten |
| Fullstendig pakke til kjøretøy eller container | Hvordan vil den monterte sendingen bli sikret? | En sendingsspesifikk sikringsordning som vurderes ut fra pakken og logistikkforholdene |
Ikke behandle en tilgjengelig arm, deksel, kontakt, kabel eller endeffektor som et sikringspunkt uten dokumentert støtte for slik bruk. På samme måte har en av produsenten godkjent håndteringskontakt et definert formål; den bør ikke automatisk brukes som festepunkt.
ABBs samme håndbok skiller mellom manuell håndtering i avsnitt 2.3.1 og installasjon på et arbeidsbord i avsnitt 2.3.2. Vår vurderingskonklusjon er at disse instruksjonene alene ikke bekrefter en transportbasert konstruksjon eller en kjøretøy-sikringsordning. ABB, s. 53–56 .
KUKAs Sunrise Cabinet Med-instruksjoner, versjon V5, skiller kontrolleren fra LBR Med-manipulatoren og henviser leserne til de separate robotinstruksjonene. Kontrollerens egen transportavsnitt beskriver håndteringsmetodene for denne enheten. Disse avsnittene definerer ikke fastspenningspunkter for andre KUKA-roboter. KUKA, avsnitt 1.1, 3.8.3 og 6, side 7, 38–39 og 71 .
For emballasjebeskrivelsen skal manipulatoren, kontrolleren, pendanten, grepemåten, kablene og løse tilbehørsdeler listes opp hver for seg. Spør hvilke deler reiser sammen, hvilke som krever separat beskyttelse og hvilke leverandørens instruksjoner som gjelder. Registrer eventuelle foreslåtte endringer i den leverte konfigurasjonen for teknisk vurdering.
Følgende er foreslåtte vurderingsinndata, ikke en produsentgodkjent testprosedyre:
Dokumentgjennomgang, passformkontroll og inspeksjon gir ulik dokumentasjon. Ingen av disse alene demonstrerer ytelse gjennom hele en forsendelse. Enhver håndteringstest eller transporttest krever en prosedyre spesifikt utformet for prosjektet og en kompetent gjennomgang. Behold den godkjente tegningsrevisjonen, pakkebildene, komponentlisten, inspeksjonsresultatene og uavklarte unntak samlet.
Bekreft dem mot produsentens instruksjoner for nøyaktig utstyr. Hvis et foreslått bruksområde ikke er dokumentert, må teknisk bekreftelse fra produsenten søkes før det behandles som tillatt. Forskjellen mellan ABBs håndterings- og installasjonsavsnitt støtter en separat gjennomgang av hver bruksmåte; den gir ikke en universell fastspennings-tegning. ABB, avsnitt 2.3.1–2.3.2 .
Merk det som ukjent. Be utstyrsprodusenten eller den ansvarlige systemintegratoren om konfigurasjonsspesifikk informasjon, og la beslutninger som avhenger av denne informasjonen stå åpne. Dette er en gjennomgangsanbefaling basert på ABBs modellspesifikke stabilitetsadvarsel, ikke en metode for å estimere tyngdepunktet fra et bilde. ABB, avsnitt 2.2.5 .
Koble den først til de gjeldende utstyrsinstruksjonene; deretter må de ansvarlige ingeniørene definere de nødvendige kontrollene, testbetingelsene og godkjenningskriteriene for den faktiske sendingen. KUKAs adskillelse av robot- og kontrollenhetsinstruksjoner illustrerer hvorfor en enkelt komponentmanual ikke kan validere hele pakken. Denne artikkelen gir ingen testgodkjenning eller transportgodkjenning. KUKA, avsnitt 1.1 og 3.8.3 .
PackCube er et integrert industriforetak innen emballagesystemer. For en innledende diskusjon om emballasjeteknikk, forbered robotmodellen og konfigurasjonen, utstyret og emballerte dimensjoner og masser, dokumentert transportstilling, tillatte fastgjøringsgrensesnitt, separate løfteinstruksjoner, tilbehør, destinasjon og transportmåte. Start via «Engineering Requirements Form» nedenfor avsnittet «News» på PackCube-nettstedet . Bruk skjemaet til første kontakt; robotspesifikke opplysninger og tekniske dokumenter kan diskuteres i etterfølgende samtaler.
2026/10/03
Utforsk seks viktige sjekker for emballasje av bilkomponenter til eksport, inkludert produktskytt, fuktkontroll, pallstabilitet, etterlevelse og validering.
2026/10/02
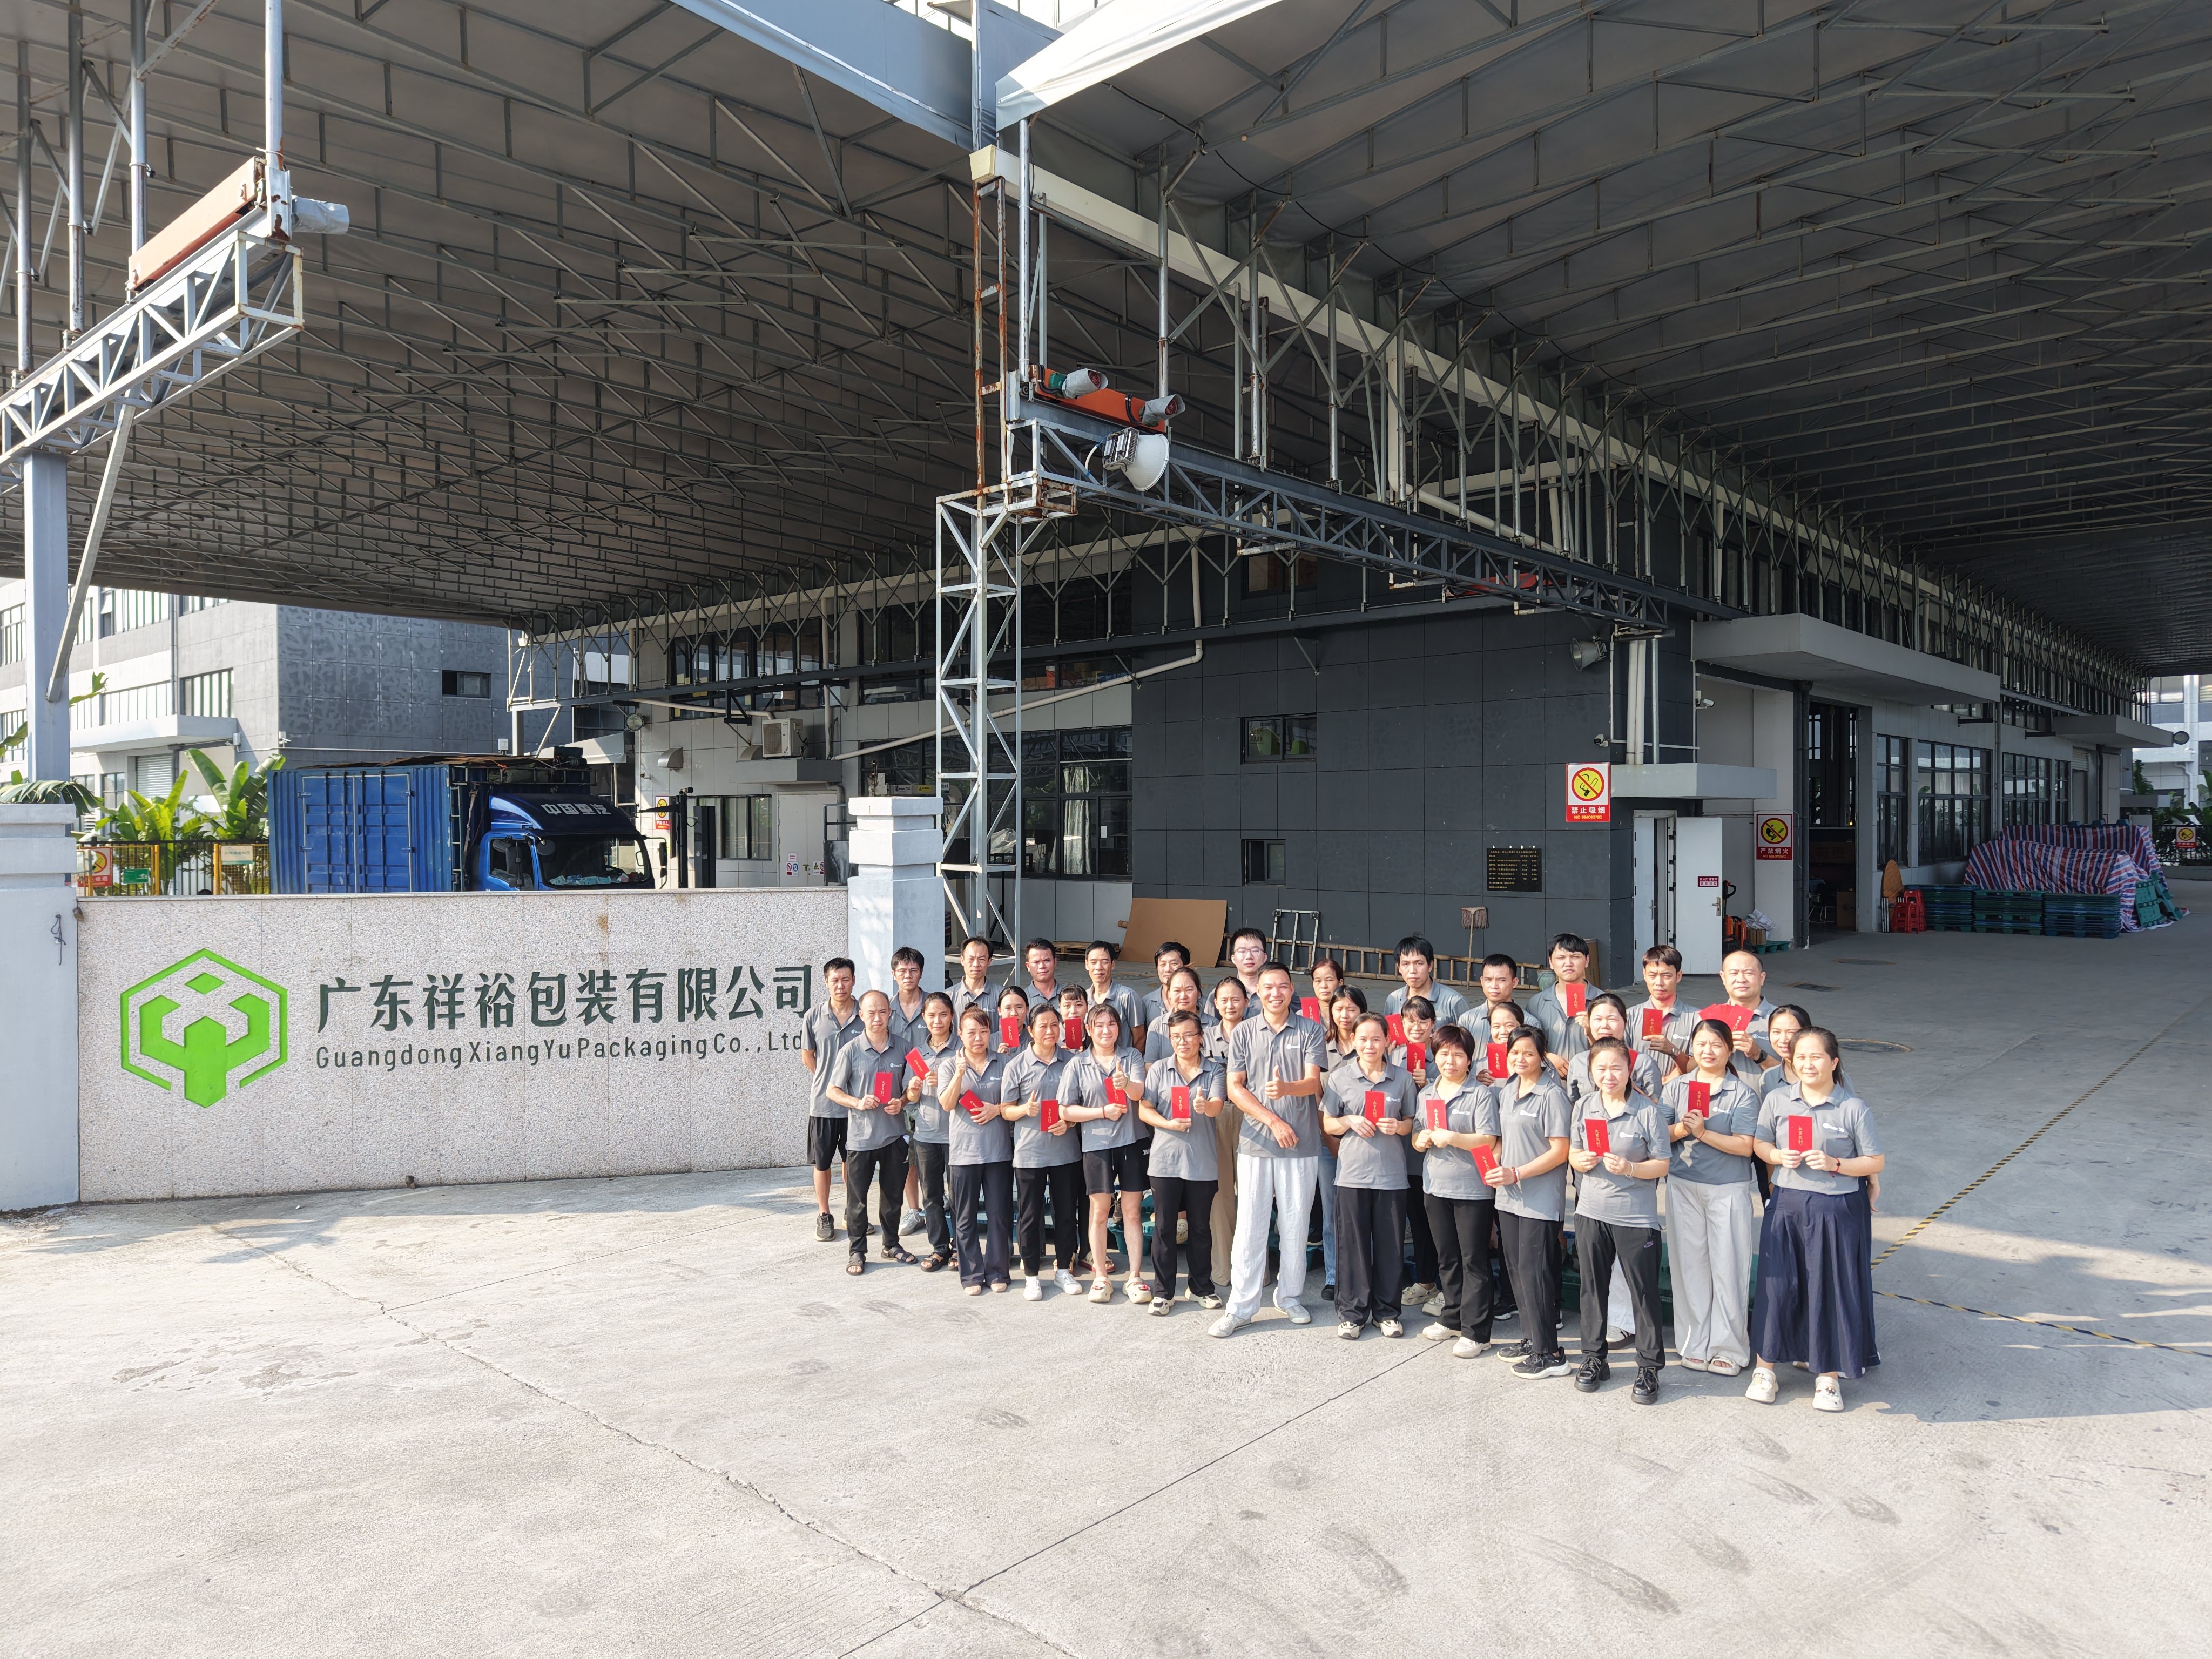
Guangdong Xiangyu Packaging feirer midt-høst-festivalen med et lagfoto og en festlig måltid, deler sesongens glede og styrker teambindingen.
2026/09/30
Forbered informasjon om produkt, mål, rute, håndtering, beskyttelse og mengde før en samtale om design av industriell emballasje.
2026/09/28
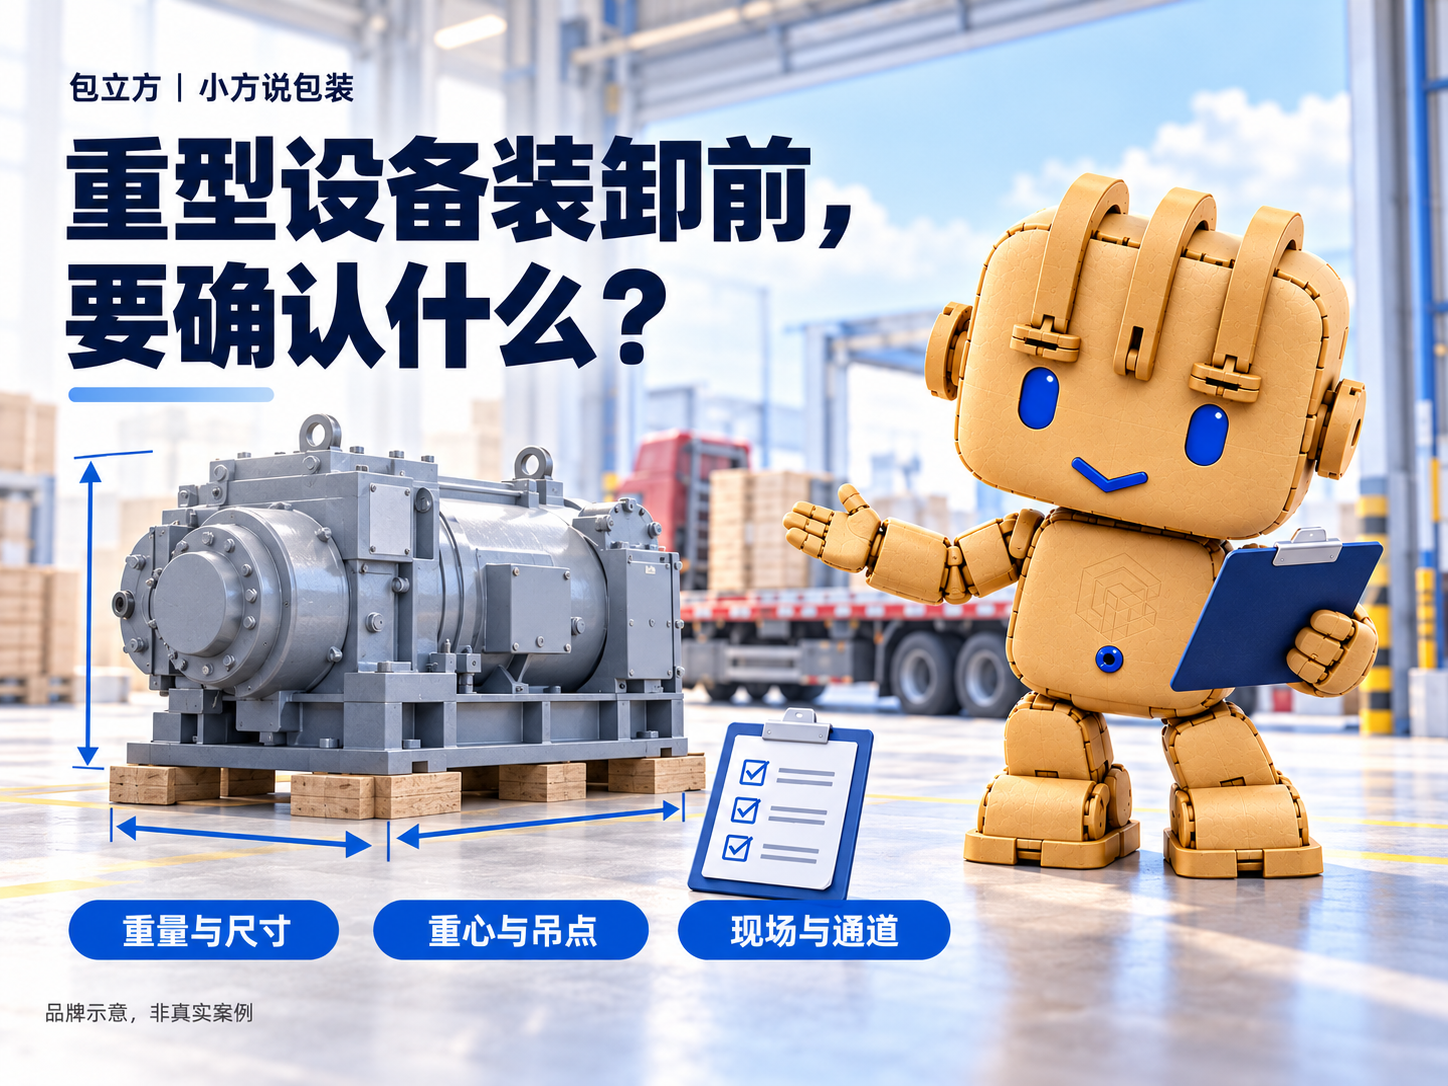
Gjennomgå utstyrskonfigurasjon, håndteringsgrensesnitt, transportbasert informasjon og stedets forhold før lasting eller lossing av tung maskineri.
2026/09/22
Forbered utstyrets følsomhet, fraktforhold og akseptkriterier før du vurderer vibrasjonsbeskyttelse for presisjonsutstyr.