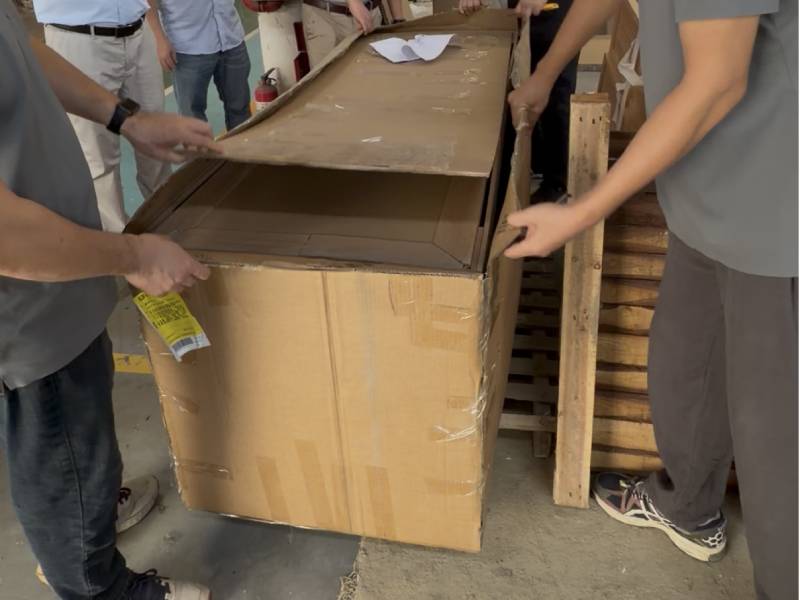
درست روبوٹ اور اس کی ترتیب کے لیے نقل و حمل کے ہدایات سے شروع کریں۔ اس کی اجازت شدہ نقل و حمل کی حالت کو پہچانیں اور یہ تصدیق کریں کہ اٹھانے، نقل و حمل کے بنیاد سے منسلک کرنے اور شپمنٹ کے دوران قید کرنے کے لیے کون سے انٹرفیسز کو اجازت دی گئی ہے۔ صرف ایک اٹھانے کا نقطہ یہ ثابت نہیں کرتا کہ وہی نقطہ نقل و حمل کی قید کے لیے بھی منظور ہے۔
ذیل میں دیا گیا جائزہ فریم ورک ایک پیکیجنگ بريف تیار کرنے میں مدد دیتا ہے۔ یہ الگ الگ روبوٹ کے لیے رگنگ، فاسٹنرز، ٹائٹننگ ٹارک، قید کے لوڈز یا شپمنٹ کی طریقہ کار کو مخصوص نہیں کرتا۔
1. ہدایات کو سامان سے مطابقت دیں
روبوٹ ماڈل، سیریل نمبر، کنٹرولر ماڈل، لگائی گئی ٹولنگ، کیبل ڈریس اور دیگر اختیارات کو ریکارڈ کریں۔ لاگو دستاویز نمبر اور ایڈیشن کو پہچانیں، بشمول کسی بھی ہدایت کا جو ترتیب دی گئی اسمبلی کے لیے فراہم کی گئی ہو۔ کسی مشابہ روبوٹ یا کنٹرولر کی کتابچہ درحقیقت کے مینیپولیٹر کے لیے غائب ہدایت کو پورا نہیں کر سکتی۔
مثلاً، اے بی بی کی آئی آر بی ۱۴۰۵۰ کی دستورالعمل، ورژن ایس، استحکام کو نقل و حمل کی حالت اور روبوٹ کو دوبارہ مقام تبدیل کرنے سے پہلے اسے محفوظ بنانے سے منسلک کرتی ہے۔ اس میں یہ بھی درج ہے کہ اختیارات ترسیل کے وقت استعمال ہونے والی حالت کو متاثر کر سکتے ہیں۔ اس لیے ایک معیاری روبوٹ کی تصویر ہر ترتیب کے لیے مطلوبہ حالت کو ثابت نہیں کرتی۔ اے بی بی، سیکشن ۲٫۲٫۵، صفحات ۵۰–۵۱ .
۲۔ ہر انٹرفیس کو اس کے مخصوص استعمال کے مطابق ریکارڈ کریں
پیکیجنگ بریف میں الگ الگ درجات استعمال کریں:
| انٹرفیس |
حل کرنے کا سوال |
دریافت کرنے کے لیے ثبوت |
| اٹھانا یا ہاتھ سے سنبھالنا |
اس ترتیب کو کس طرح اٹھایا یا لے جایا جا سکتا ہے؟ |
مناسب سنبھالنے کے ہدایات اور شناخت شدہ رابطہ یا منسلک کرنے کی جگہیں |
| روبوٹ سے نقل و حمل کا بیس |
ٹرانسپورٹ لوڈز سامان میں کہاں داخل ہو سکتے ہیں؟ |
نقل و حمل کے لیے مخصوص منصوبہ بندی یا قید کے احکامات، یا سازندہ کی فنی تصدیق |
| مکمل پیکیج کو گاڑی یا کنٹینر میں نصب کرنا |
اسمبل شدہ شپمنٹ کو کیسے قید کیا جائے گا؟ |
پیکیج اور لاگسٹکس کی صورتحال کے مطابق جانچا گیا شپمنٹ کے لیے مخصوص قید کا انتظام |
بغیر ثبوت کے کسی بھی رسائی کے قابل بازو، ڈھکن، کنیکٹر، کیبل یا آخری ایفیکٹر کو قید کی جگہ نہ سمجھیں۔ اسی طرح، سازندہ کی منظور شدہ ہینڈلنگ رابطہ نقطہ کا ایک واضح مقصد ہوتا ہے؛ اسے غیر مشروط طور پر ٹائی ڈاؤن پوائنٹ نہیں سمجھا جانا چاہیے۔
ABB کی ایک ہی دستورالعمل میں سیکشن 2.3.1 میں دستی ہینڈلنگ اور سیکشن 2.3.2 میں ورک بینچ پر انسٹالیشن الگ الگ بیان کی گئی ہے۔ ہمارے جائزے کا نتیجہ یہ ہے کہ ان ہدایات کا تنہا وجود ٹرانسپورٹ بیس کے ڈیزائن یا گاڑی کے قید کے انتظام کی درستگی کو ثابت نہیں کرتا۔ ABB، صفحات 53–56 .
3. کنٹرولر اور ایکسیسوریز کو الگ سے جانچیں
کوکا کے سورائز کیبنٹ میڈ ہدایات، ورژن وی5، کنٹرولر کو ایل بی آر میڈ منیپولیٹر سے الگ کرتی ہیں اور قارئین کو الگ روبوٹ ہدایات کی طرف رجوع کرنے کو کہتی ہیں۔ کنٹرولر کے اپنے نقل و حمل کے باب میں اس کے اُٹھانے اور سنبھالنے کے طریقوں کا تذکرہ ہے۔ یہ الفاظ دوسرے کوکا روبوٹس کے لیے روکنے کے نقاط کو طے نہیں کرتے۔ کوکا، سیکشن 1.1، 3.8.3 اور 6، صفحہ 7، 38–39 اور 71 .
پیکیجنگ کے مختصراً کے لیے، منیپولیٹر، کنٹرولر، پینڈنٹ، گرپر، کیبلز اور ڈھیلے ایکسیسوریز کو الگ الگ درج کریں۔ پوچھیں کہ کون سی چیزیں ایک ساتھ سفر کرتی ہیں، کون سی الگ حفاظت کی ضرورت رکھتی ہیں، اور کون سی فراہم کنندہ کی ہدایات لاگو ہوتی ہیں۔ کسی بھی تجویز کردہ تبدیلی کو جو ترسیل کی گئی تشکیل میں کی جانا ہو، اسے فنی جائزہ کے لیے ریکارڈ کریں۔
shipment سے پہلے درکار ثبوت کی وضاحت کریں
مندرجہ ذیل جائزہ کے لیے تجویز کردہ ادخال ہیں، نہ کہ کسی سازندہ کی منظور شدہ ٹیسٹ طریقہ کار:
- تشکیل اور وزن کے ریکارڈ، جن میں سامان کے وزن اور کل پیک شدہ وزن کو الگ کیا گیا ہو۔
- اصل نقل و حمل کی تشکیل کے لیے مرکزِ ثقل کی معلومات، اس کے ماخذ کے ساتھ اور غیر حل شدہ عدم یقینیت کے ساتھ۔
- ایک تصویر جو نقل و حمل کے بنیادی ڈھانچے، قید کرنے والے رابطے، تحفظ کے علاقے اور ہینڈلنگ تک رسائی کو شناخت کرتی ہے۔
- راستہ، نقل و حمل کے طریقے اور منصوبہ بند ہینڈلنگ کی حالات۔
- ایک متفقہ تصدیق کا طریقہ اور قبولیت کے معیارات، جن میں ذمہ دار جائزہ لینے والے کی شناخت کی گئی ہو۔
دستاویز کا جائزہ، فٹ چیک اور معائنہ مختلف ثبوت فراہم کرتے ہیں۔ ان میں سے کوئی ایک تنہا شپمنٹ کے دوران عمل کرنے کا ثبوت نہیں دیتا۔ کسی بھی ہینڈلنگ کے تجربے یا نقل و حمل کے ٹیسٹ کے لیے منصوبہ خاص طریقہ کار اور اہل جائزہ لینے والے کی ضرورت ہوتی ہے۔ منظور شدہ ڈرائنگ کا ایڈیشن، پیکنگ کی تصاویر، اجزاء کی فہرست، معائنہ کے نتائج اور غیر حل شدہ استثنیٰ ایک ساتھ محفوظ رکھیں۔
سوالات و جوابات
روبوٹ کے نقل و حمل کے قید کرنے والے نقاط کی تصدیق کون کرتا ہے؟
انہیں درست سامان کے لیے صنعت کار کے ہدایات کے مطابق تصدیق کریں۔ اگر کوئی تجویز کردہ استعمال دستاویزی شکل میں نہ ہو تو اسے اجازت دیے جانے سے پہلے صنعت کار کی فنی تصدیق حاصل کریں۔ اے بی بی کے ہینڈلنگ اور انسٹالیشن کے ابواب کے درمیان فرق ہر استعمال کو الگ سے جانچنے کی حوصلہ افزائی کرتا ہے؛ یہ کوئی عمومی قید کرنے والی ڈرائنگ فراہم نہیں کرتا۔ ABB، سیکشن 2.3.1 تا 2.3.2 .
اگر مرکزِ ثقل نامعلوم ہو تو کیا کرنا چاہیے؟
اسے نامعلوم کے طور پر نشان زد کریں۔ آلات کے سازندہ یا ذمہ دار سسٹم انٹیگریٹر سے ترتیب کے حوالے سے مخصوص معلومات کی درخواست کریں، اور اس پر منحصر فیصلوں کو غیر حل شدہ چھوڑ دیں۔ یہ جائزہ کی سفارش ABB کی ماڈل خاص استحکام کی انتباہ پر مبنی ہے، نہ کہ تصویر سے مرکزِ ثقل کا تخمینہ لگانے کا طریقہ۔ ABB، سیکشن 2.2.5 .
پیش کردہ روک ترتیب کی تصدیق کیسے کی جائے؟
سب سے پہلے اسے منطبق آلات کی ہدایات کے ساتھ مطابقت دلائیں؛ پھر ذمہ دار انجینئرز کو اصل شپمنٹ کے لیے ضروری جانچ، آزمائش کی شرائط اور قبولیت کے معیارات طے کرنے دیں۔ KUKA کا روبوٹ اور کنٹرولر کی ہدایات کو الگ کرنا ظاہر کرتا ہے کہ ایک واحد جزو کی دستی کتاب مکمل پیکیج کی توثیق نہیں کر سکتی۔ اس مضمون میں کوئی آزمائش کا پاس یا نقل و حمل کی منظوری نہیں دی گئی ہے۔ KUKA، سیکشن 1.1 اور 3.8.3 .
اپنی روبوٹ کی نقل و حمل کی ضروریات پر بات چیت کریں
پیک کیوب ایک متكامل صنعتی پیکیجنگ سسٹم کمپنی ہے۔ ابتدائی پیکیجنگ انجینئرنگ کی بحث کے لیے، روبوٹ ماڈل اور ترتیب، آلات اور پیک شدہ ابعاد و اوزان، دستاویزی نقل و حمل کا موڈ، اجازت شدہ روک تھام انٹرفیس، الگ سے اٹھانے کے ہدایات، ایکسیسوریز، منزل اور نقل و حمل کا طریقہ تیار کریں۔ خبروں کے سیکشن کے نیچے موجود انجینئرنگ ضروریات فارم کے ذریعے شروع کریں۔ پیک کیوب کے ہوم پیج ۔ ابتدائی رابطے کے لیے اس فارم کا استعمال کریں؛ روبوٹ کے مخصوص اطلاعات اور فنی دستاویزات بعد کے مواصلات کے دوران بحث کے قابل ہوں گے۔
 EN