EN
Mida tuleb kontrollida enne autokomponentide ekspordipakendamist?
2026/10/03
Uurige läbi kuus olulist kontrollpunkti autokomponentide ekspordipakendamisel, sealhulgas toote kaitse, niiskusekontroll, paleti stabiilsus, vastavus ja valideerimine.
2026/09/19
Alustage täpselt selle roboti ja konfiguratsiooni kohta kehtivate transpordijuhistega. Tuvastage selle lubatud transpordiasend ja kinnitage, milliseid liideseid on lubatud kasutada tõstmiseks, transpordialusele kinnitamiseks ja saatmisel fikseerimiseks. Üksnes tõstupunkt ei tähenda, et sama punkti saab kasutada transpordil fikseerimiseks.
Alljärgnev ülevaateraamistik aitab koostada pakkimisülesannet. See ei määra kindlaks tõsteseadmeid, kinnitusvahendeid, pingutusmomente, fikseerimiskoormusi ega üksikute robotite jaoks mõeldud saatmisprotseduuri.
Kirjutage üles roboti mudel, seerianumber, juhtseadme mudel, paigaldatud tööriistad, kaablikleit ja muud valikud. Tuvastage rakendatav dokumentinumber ja versioon, sealhulgas kõik juhised, mis on antud konfigureeritud komplekti kohta. Sarnase roboti või juhtseadme kasutusjuhend ei asenda puuduvat juhendit tegeliku manipulaatori kohta.
Näiteks ABB-i IRB 14050 kasutusjuhend, versioon S, seob stabiilsuse transportimisasendiga ja roboti kindlakinnitamisega enne ümberpaigutamist. Samuti märbitakse, et valikud võivad mõjutada tarneajal kasutatavat asendit. Seega ei ole standardroboti pilt sobiv kõigi konfiguratsioonide nõutava asendi kindlakstegemiseks. ABB, jaotis 2.2.5, lk 50–51 .
Kasuta eraldi kirjeid pakendamisjuhis:
| Liides | Lahendamisele kuuluv küsimus | Nõutav tõend |
|---|---|---|
| Tõstmine või käsitsi kandmine | Kuidas on seda konfiguratsiooni lubatud tõsta või kanda? | Kehtivad käsitlemisjuhised ning tuvastatud kontakt- või kinnituskohad |
| Robot transportalusele | Kuhu võib transportkoorma siseneda seadmesse? | Transportimisele spetsiifilised paigaldus- või kinnitusjuhised või tootja tehniline kinnitus |
| Täielik pakend sõidukisse või konteinerisse | Kuidas kogutud saatet kinnitatakse? | Saate eripärase kinnitusskeema hindamine põhineb pakendi ja logistika tingimustel |
Ärge kasutage ligipääsetavat käe, kaante, ühenduspesa, kaablit või lõpuelementi kinnituspunktina ilma selleks vajaliku tõendusmaterjalita. Samuti on tootja poolt lubatud käsitlemiskontaktidel kindel eesmärk; neid ei tohi automaatselt eeldada kinnituspunktideks.
ABB sama juhend eraldab käsitsi käsitlemise jaotises 2.3.1 töölaual paigaldamisest jaotises 2.3.2. Meie hindamise järeldus on, et need juhised ei kehtesta iseämselt transpordialuse disaini ega sõiduki kinnitusskeemat. ABB, lk 53–56 .
KUKA Sunrise Cabinet Med juhised, versioon V5, eristavad juhtseadet LBR Med manipulaatorist ja suunavad loeja eraldi robotijuhistesse. Juhtseadme enda transporti kirjeldav jaotis kirjeldab selle käsitlemise viise. Need lõigud ei määra takistuspunkte teistele KUKA robotitele. KUKA, jaotised 1.1, 3.8.3 ja 6, lk 7, 38–39 ja 71 .
Pakendamise lühikokkuvõtte koostamisel loetlege manipulaator, juhtseade, pendel, haaraja, kaablid ja lahtised lisad eraldi. Küsige, millised osad liiguvad koos, milliste jaoks on vajalik eraldi kaitse ning milliste tarnija juhisteid tuleb järgida. Kirjutage protokolli kõik ettepanekud tehnilise ülevaatuse jaoks teha muudatusi tarnitud konfiguratsioonis.
Järgmised on ettepanekud ülevaatuse sisenditeks, mitte tootja poolt heaks kiidetud testiprotseduur:
Dokumentide ülevaade, sobivuskontroll ja inspektsioon annavad erinevat tõendusmaterjali. Ükski neist eraldi ei näita toote jõudlust kogu transpordi vältel. Iga käsitlemisproov või transporditest nõuab projektispetsiifilist protseduuri ja pädevat ülevaadet. Hoidke heakskiidetud joonise versioon, pakkimisfotod, komponentide loend, inspektsioonitulemused ja lahendamata erandid koos.
Kinnitage need tootja täpse seadme juhiste järgi. Kui ettepanekut kasutada on dokumenteerimata, siis enne selle lubamist paluge tootjalt tehnilist kinnitust. ABB käsitlus- ja paigaldusosade eristamine toetab iga kasutusviisi eraldi ülevaatamist; see ei paku universaalset kinnitusjoonist. ABB, jaotised 2.3.1–2.3.2 .
Märgi see tundmatuks. Palu seadme tootjalt või vastutavalt süsteemitegratorilt konfiguratsioonile spetsiifilist teavet ja jäta sellest sõltuvad otsused lahendamata. See on ülevaatuse soovitus, mille põhjustas ABB mudelispetsiifiline stabiilsussoovitus, mitte meetod keskme leidmiseks fotolt. ABB, jaotis 2.2.5 .
Esimesena sobita see vastava seadme juhiste kohaselt; seejärel defineerivad vastutavad insenerid vajalikud kontrollid, testitingimused ja aktsepteerimiskriteeriumid tegelikule saatmisele. KUKA roboti ja juhtseadme juhiste eraldamine illustreerib, miks üks komponendi kasutusjuhend ei saa kinnitada täielikku komplekti. See artikkel ei sisalda testi läbimise ega transpordi heakskiitu. KUKA, jaotised 1.1 ja 3.8.3 .
PackCube on integreeritud tööstusliku pakkimissüsteemide ettevõte. Esialgse pakkimisinseneri arutelu jaoks valmistage ette robotimudel ja konfiguratsioon, seadmed ja pakitud mõõtmed ning massid, dokumenteeritud transportimisasend, lubatud kinnituspinnad, eraldi tõstmisjuhised, lisaseadmed, sihtkoht ja transpordiviis. Alustage allpool uudiste jaotises asuva Inženeritehnoloogiliste nõuete vormiga PackCube avalehel PackCube avalehel . Kasutage esialgseks kontaktiks seda vormi; robotispetsiifilist teavet ja tehnilisi dokumente saab arutada järgnevates kohtumistes.
2026/10/03
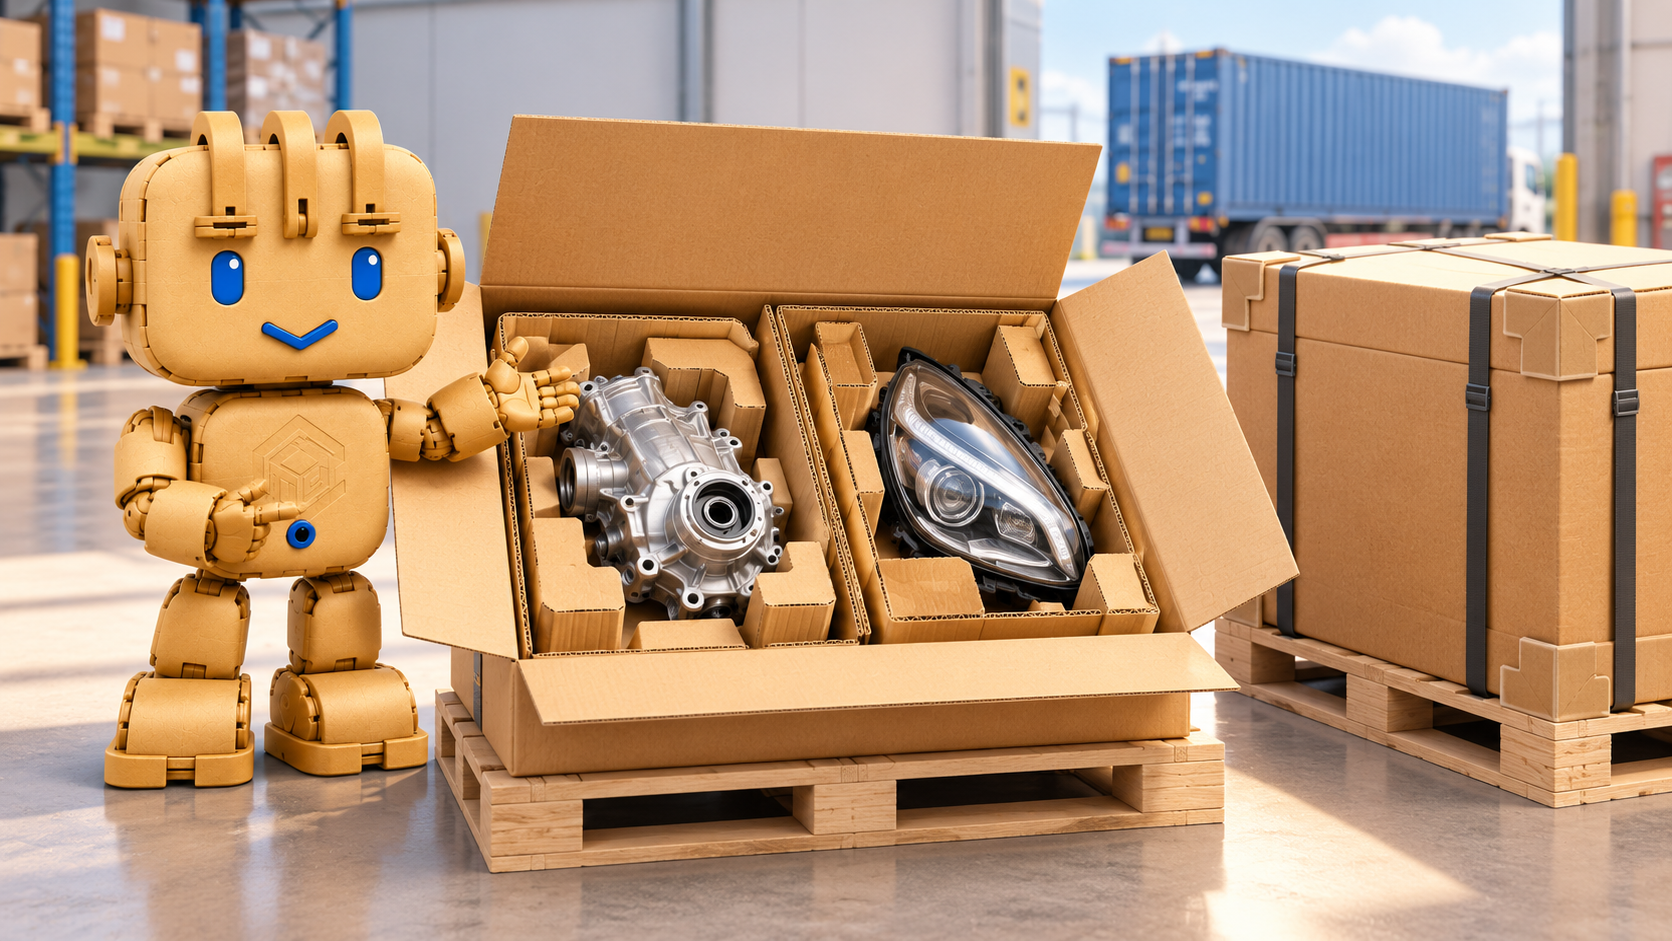
Uurige läbi kuus olulist kontrollpunkti autokomponentide ekspordipakendamisel, sealhulgas toote kaitse, niiskusekontroll, paleti stabiilsus, vastavus ja valideerimine.
2026/10/02
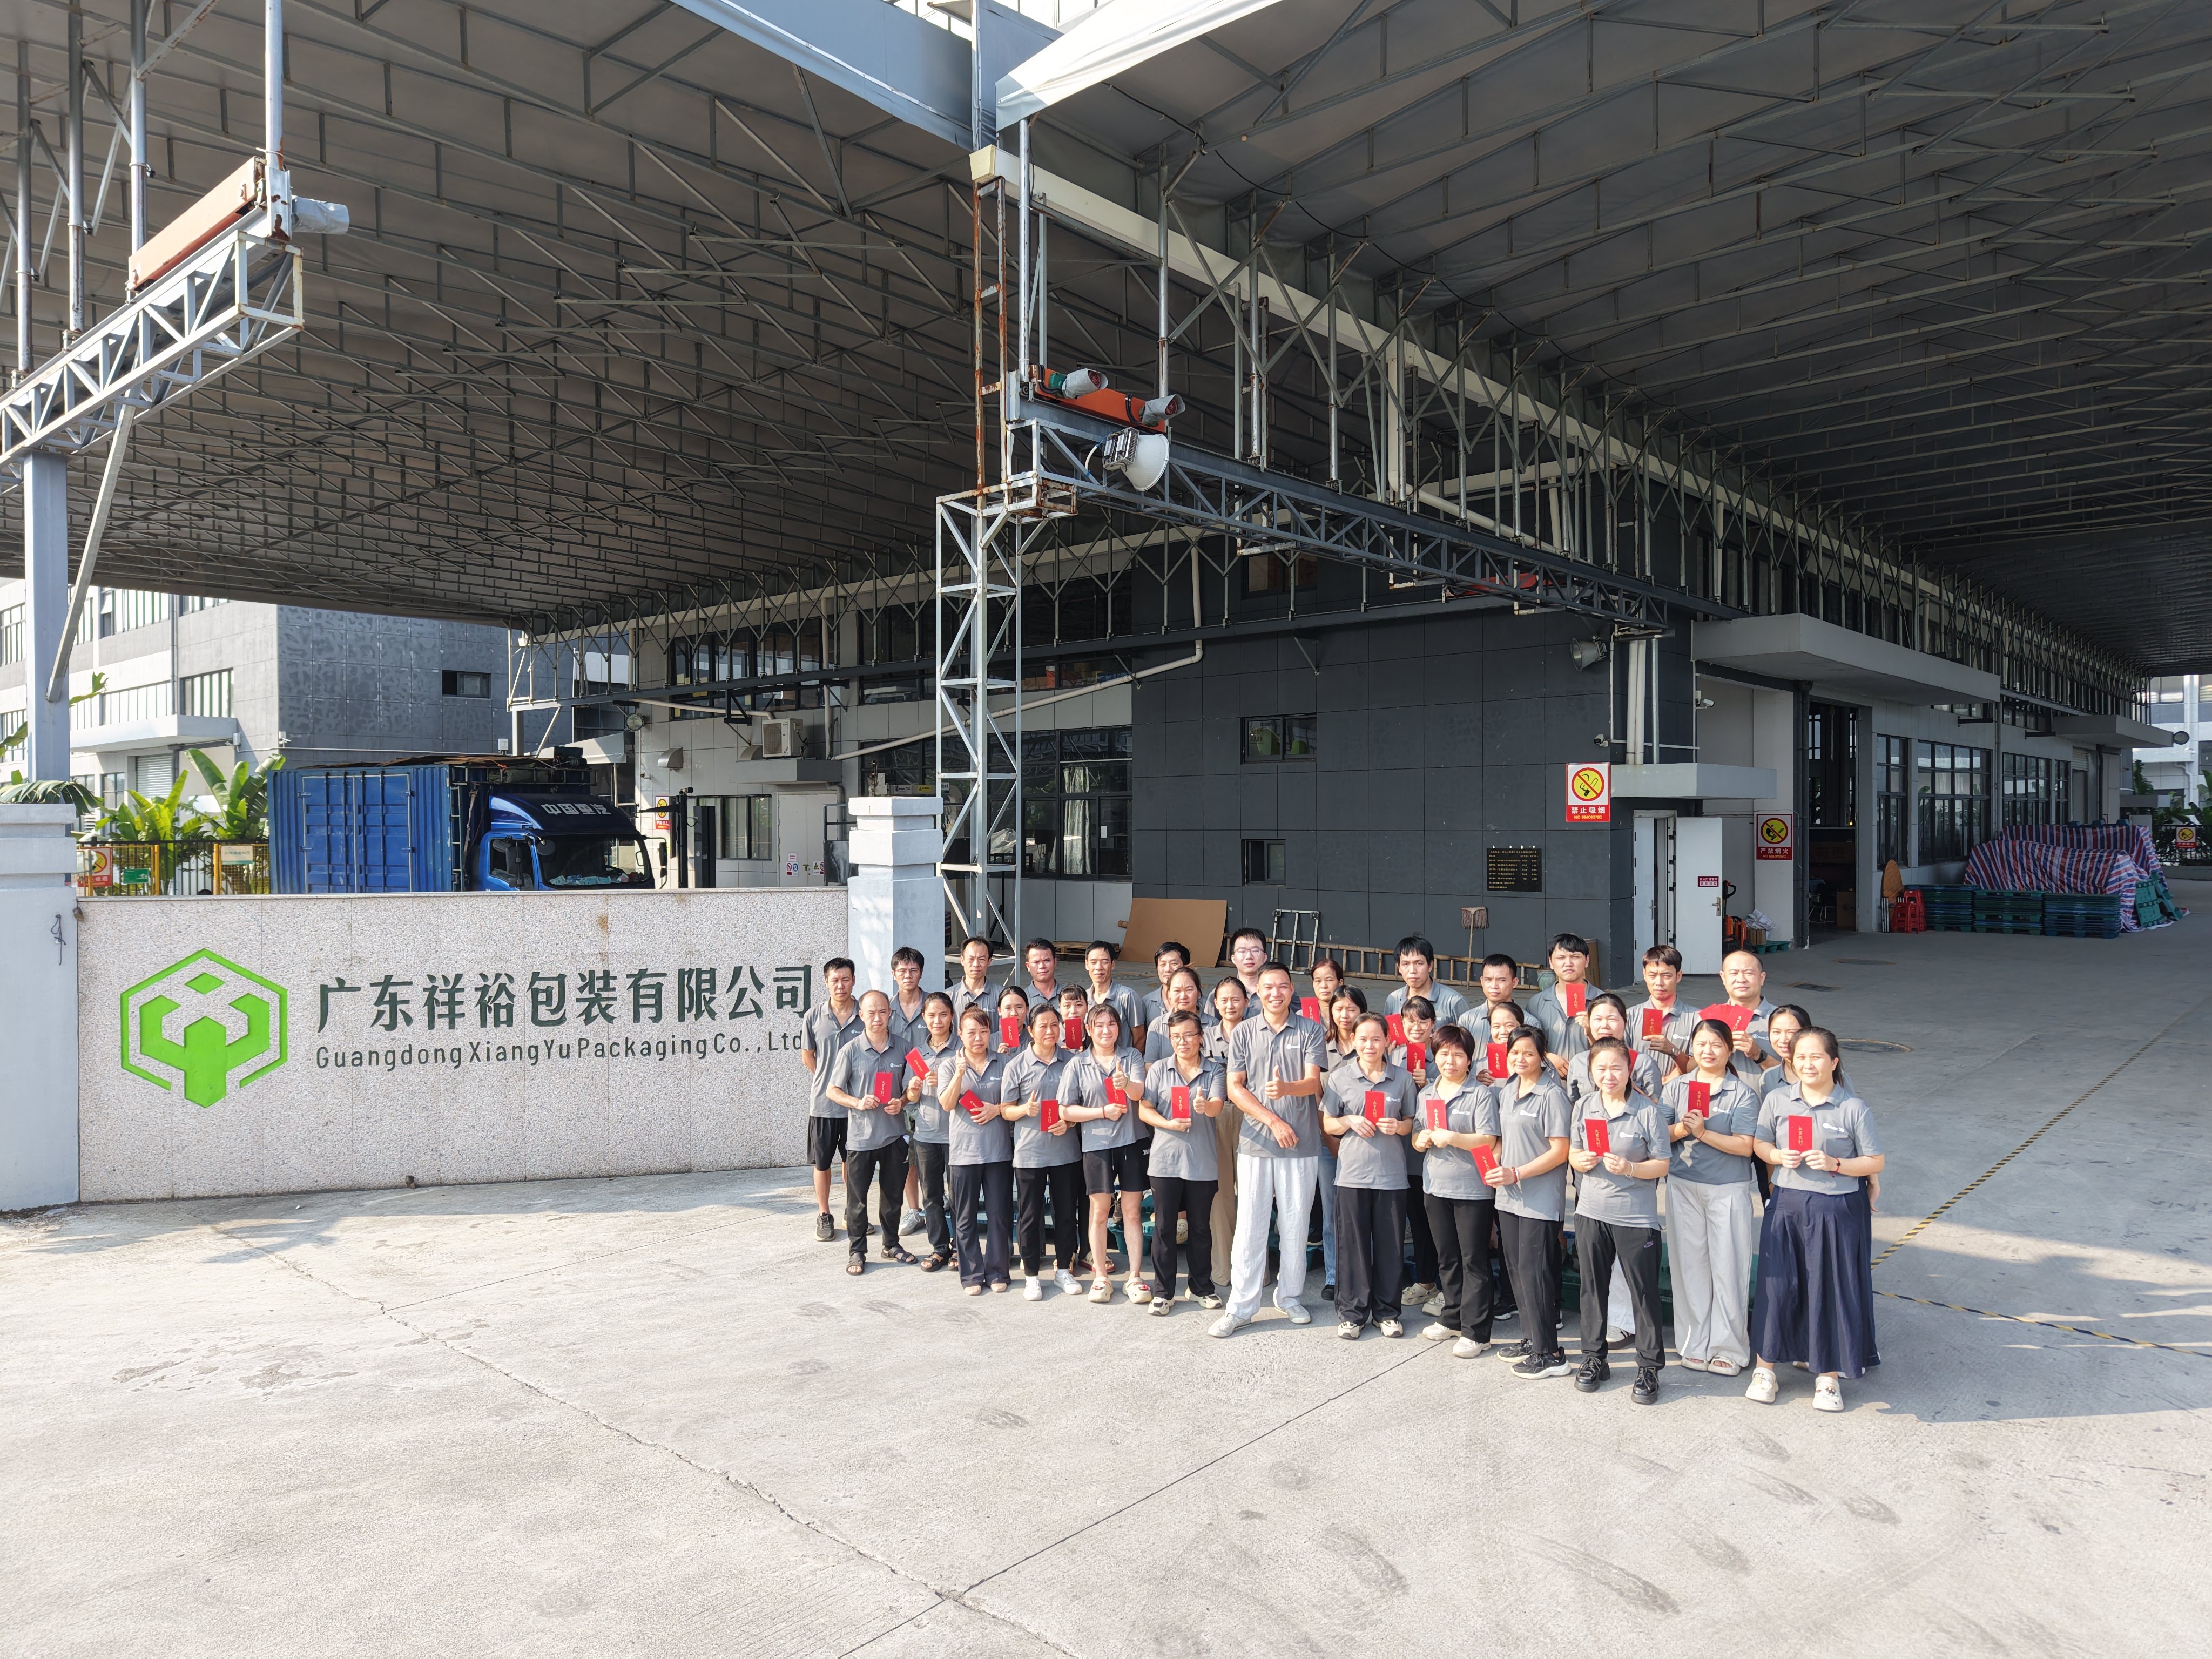
Guangdongi Xiangyu Packaging tähistab Keskseitsmenda kuu pühad meeskonnafotoga ja pidulikuga, jagades hooajalist rõõmu ning tugevdades meeskonna sidemeid.
2026/09/30
Valmista ette toote-, mõõtude-, marsruudi-, käsitlemise-, kaitse- ja koguseinformatsioon enne tööstusliku pakkimise kujundamise arutelu.
2026/09/28
Enne raskete masinatega laadimist või lahti laadimist tuleb üle vaadata seadme konfiguratsioon, käsitlemise liideseid, transpordialuse andmeid ja objekti tingimusi.
2026/09/22
Et täpsusseadmete vibratsioonikaitset üle vaadata, tuleb enne seda ette valmistada seadmete tundlikkus, transporditingimused ja vastuvõtu kriteeriumid.